Kefe nélküli motor Hall-érzékelővel: mire van szüksége, és mikor van szüksége a projektjéhez
Ha egy kefe nélküli egyenáramú motor adatlapján „Hall-érzékelővel” szerepel, akkor ez a sor többet változik, mint az ár. Megváltoztatja, hogy a motor hogyan indul álló helyzetből, hogyan ad le alacsony fordulatszámú nyomatékot, és mely vezérlők hajthatják. Mindenki számára, aki motort választ elektromos robogóhoz, robotplatformhoz, ATV-hez vagy tengeri meghajtóhoz, a hall-érzékelő döntése az egyik első rendszerszintű felhívás.
A rövid válasz: egy kefe nélküli motor Hall érzékelővel nulla fordulatszámtól pontos rotorhelyzetet ad a vezérlőnek, így a motor teljes nyomatékkal indul a megfelelő irányba, és egyenletesen jár alacsony fordulatszámon. A kompromisszum az extra vezetékezés és a Hall-jelek olvasására tervezett vezérlő. Ha a motort és a vezérlőt együtt határozzák meg, akkor ez a kereskedelem általában az érzékelős működést részesíti előnyben.
Mit csinál egy Hall-érzékelő egy kefe nélküli motorban
A kefe nélküli egyenáramú motor belsejében nincs kommutátor a tekercsek kapcsolására. A vezérlőnek a három fázist a rotort követő sorrendben kell aktiválnia, és az időzítés attól függ, hogy minden pillanatban ismeri a rotor helyzetét. Hall-effektus érzékelők szolgáltatják ezt az információt.
Egy tipikus szenzoros motor három Hall IC-t tartalmaz, amelyek egymástól 120 fokos távolságra vannak felszerelve. Ahogy a rotor mágnesei áthaladnak, minden érzékelő érzékeli az északi és déli pólus közötti változást, és átkapcsolja a kimenetét. A három kimenet egy 3 bites mintát alkot hat érvényes állapottal, amelyek mindegyike egy 60 fokos kommutációs lépésnek felel meg. Ha a vezérlő valaha is 000-as vagy 111-es állapotot olvas el forgás közben, az általában huzalozási hiba, mert ezek az állapotok nem jelenhetnek meg a megfelelő Hall-mintával.
A Hall-érzékelő egy jeleszköz, nem pedig egy tápegység. Nem viszi át a fázisáramot; csak a rotor helyzetét jelenti a vezérlőnek. Ezért az igazi döntéshozatal a motorvezérlőben történik. Ugyanaz a motor indulhat lágyan vagy hirtelen, hatékonyan vagy pazarlóan, attól függően, hogy a vezérlő hogyan dolgozza fel a Hall-mintát.
Miért fontosak a Hall-érzékelők álló helyzetben és alacsony sebességnél?
Az érzékelő nélküli kefe nélküli vezérlők a rotor helyzetét a hátsó elektromotoros erőből (BEMF) olvassák le. A BEMF a motor fordulatszámával emelkedik; álló helyzetben nulla, a névleges fordulatszám nagyjából 5-10 százaléka alatt pedig túl kicsi a megbízható méréshez. Tehát az érzékelő nélküli indítás nyílt hurkú szekvenciát használ: igazítsa be a rotort, majd emelje fel, amíg a BEMF olvasható lesz.
Ez a sorrend a gyenge láncszem. Terhelés alatt a rámpás indítás áramcsúcsot, rövid hátrarántást vagy leállást okozhat. A tipikus tünet egy motor, amely kattan vagy tétovázik, mielőtt megmozdulna. Egy lejtőn induló e-bike, egy rakományt emelő robot, vagy egy laza talajon elhúzódó elektromos ATV számára kellemetlen és megterhelő a hajtásláncnak a habozás.
A hall-érzékelős motor kiküszöböli a vak fázist. A vezérlő tudja a forgórész helyzetét álló helyzetben, és azonnal a megfelelő irányú nyomatékot fejti ki. A gyakran induló és leállító alkalmazások, például kézbesítő robotok, pedál-asszisztens kerékpárok, robogók és elektromos motorkerékpárok profitálnak leginkább. A vezérlő ezt az indítást is elhallgathatja; az ultra-csendes PWM stratégia elnyomja a kapcsolási zajt, amely gyakran kíséri az alacsony fordulatszámú működést, így a szenzoros indítás simának és csendesnek tűnik a prémium termékekben.
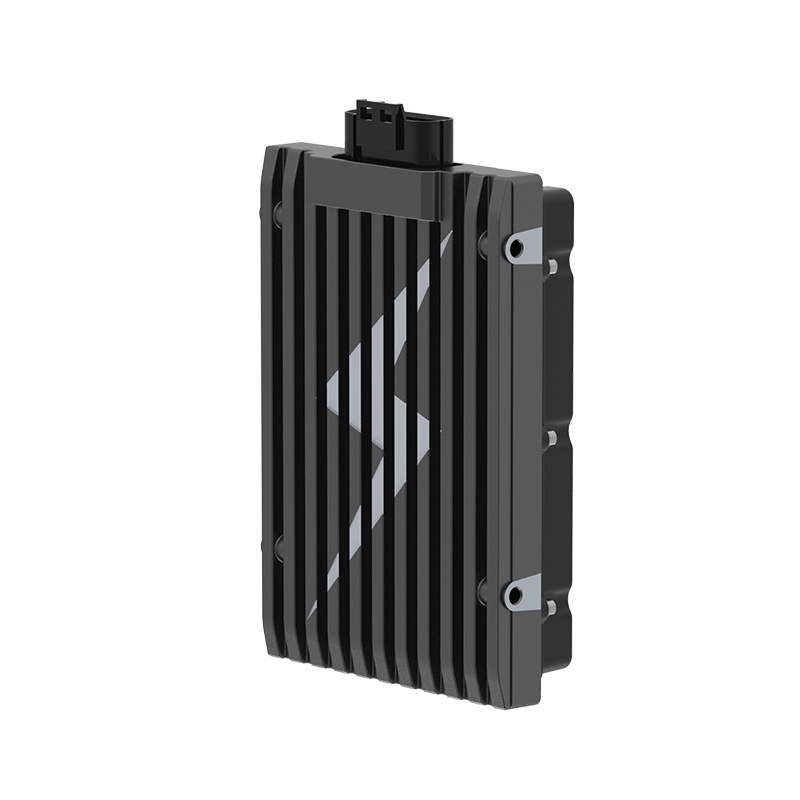
 A6 rendkívül csendes kefe nélküli egyenáramú motorvezérlő a gyakori stop-and-go használathoz Ez az érzékelővel ellátott vezérlő egyenletes, csendes indítást tesz lehetővé álló helyzetben, így kiválóan alkalmas városi ingázáshoz, rakományozáshoz és alacsony sebességű manőverezéshez, ahol a rotor helyzetének visszajelzése elengedhetetlen. Termék megtekintése →
| Működési szempont | Érzékelő (Hall) | Érzékelő nélküli (BEMF) |
|---|---|---|
| A rotor helyzete álló helyzetben | Hall mintáról ismert | Nem mérhető |
| Indítás terhelés alatt | Irányítsa a nyomatékot a megfelelő irányba | Igazítás és rámpa sorrend; leállási kockázat |
| Alacsony fordulatszámú nyomaték | Stabil és ismételhető | Körülbelül 5-10% névleges sebesség alatt korlátozott |
| Bekötés | Három fázisvezeték plusz öt Hall vezeték | Csak háromfázisú vezetékek |
| Költség és összetettség | Extra szenzorok, csatlakozó tűk, felhúzók | Nincs további motor hardver |
| Tipikus alkalmazások | E-mobilitás, robotika, tolatóhajtások | Ventilátorok, szivattyúk, nagy sebességű orsók |
Ez az oka annak, hogy a szenzoros változatok általánosak a városi járművek agymotoros hajtásaiban; a megállások, a terhelt indítások és az alacsony sebességű manőverezés pontosan azok a feltételek, ahol a BEMF alulmarad. A kerékagy motor teljesítményadatai a valós vezetési körülményekből ugyanazt a mintát követik, a stop-and-go ingázástól a hosszú rakományváltásig.
Hub motor teljesítmény útmutatók következetesen azt mutatják, hogy az érzékelővel ellátott változatok kiszámíthatóbban kezelik a városi feladatokat, mint az érzékelő nélküliek.
Hall kimeneti típusok, feszültségszintek és kommutációs minták
A Hall érzékelők két kimeneti formátumban kaphatók. A nyitott kollektoros kimenetek alacsonyra húzzák a jelet, és felhúzó ellenállásokra van szükségük a vezérlő oldalán, hogy magasra térjenek vissza. A push-pull kimenetek közvetlenül hajtják a vezetéket magasra és alacsonyra. Ha a vezérlőkártyán nincsenek felhúzások, a nyitott kollektoros motor nem produkál érvényes magas szintet, és a vezérlő soha nem fejezi be a kommutációs táblázatát.
A feszültségkompatibilitás is számít. A régebbi motorok gyakran 5 V-os Hall IC-ket használnak, míg sok áramvezérlő bemenet 3,3 V-os logikával működik. Ha 5 V-os jelet táplál egy csak 3,3 V-os érintkezőbe, az károsíthatja a bemenetet vagy szórványos hibákat okozhat. A motor specifikációjában meg kell adni a Hall tápfeszültséget és a kimeneti szintet; ha nem, rendelés előtt érdeklődjön.
A Hall-érzékelők közötti távolság két szabvány egyikét követi: 60 elektromos fok vagy 120 elektromos fok. A vezérlő kommutációs táblázatának meg kell egyeznie ezzel a távolsággal. A 60°-ra épített motor a 120°-os motortól eltérő Hall-mintázatot ad, és a rossz táblázat alkalmazása durva futást, nyomatékveszteséget vagy szinkronizálási veszteséget okoz.
Ne feledje azt is, hogy az elektromos fokozatok nem mechanikai fokozatok. A négy póluspárral rendelkező motor mechanikus fordulatonként négyszer megismétli Hall-mintáját. A póluspárok száma megváltoztatja azt az elektromos frekvenciát, amelyet a vezérlőnek kezelnie kell, ezért a kommutációs szög mellett helyesen kell konfigurálni.
Hall-érzékelős motor és vezérlő párosítása
A szenzoros motor csak akkor nyújt előnyeit, ha a vezérlőt Hall-jelek olvasására építették. Három ellenőrzés fedi le a kompatibilitási felület nagy részét. Először ellenőrizze a Hall tápfeszültséget és a logikai szintet a vezérlő bemeneti névleges értékéhez képest. Másodszor, győződjön meg arról, hogy a vezérlő támogatja a motor kommutációs szögét, 60° vagy 120°. Harmadszor, döntse el, mi történik nagyobb sebességgel; sok vezérlő alacsony fordulatszámon használja a Hall-jeleket, és egy küszöbérték felett beleolvad a BEMF módba, és ennek az átmenetnek elég simának kell lennie ahhoz, hogy elkerülje a nyomatékcsökkenést.
Az e-mobilitás hajtáslánca esetében gyakran az alacsony fordulatszámú üzemi tartomány hatékonysága járul hozzá a legnagyobb mértékben a valós hatótávhoz. Az érzékelős kommutáció az állórész áramát a rotorhoz igazítva tartja, csökkentve a rézveszteséget és a fűtést. A Hall bemeneteket helyesen olvasó vezérlő, például az A4-2313 nagy hatásfokú kefe nélküli egyenáramú motorvezérlő, lehetővé teszi ugyanazt a motort városi ingázásra, rakományhasználatra vagy terepjáró nyomatékra hangolni, mivel a kommutációs görbe szoftverben él.
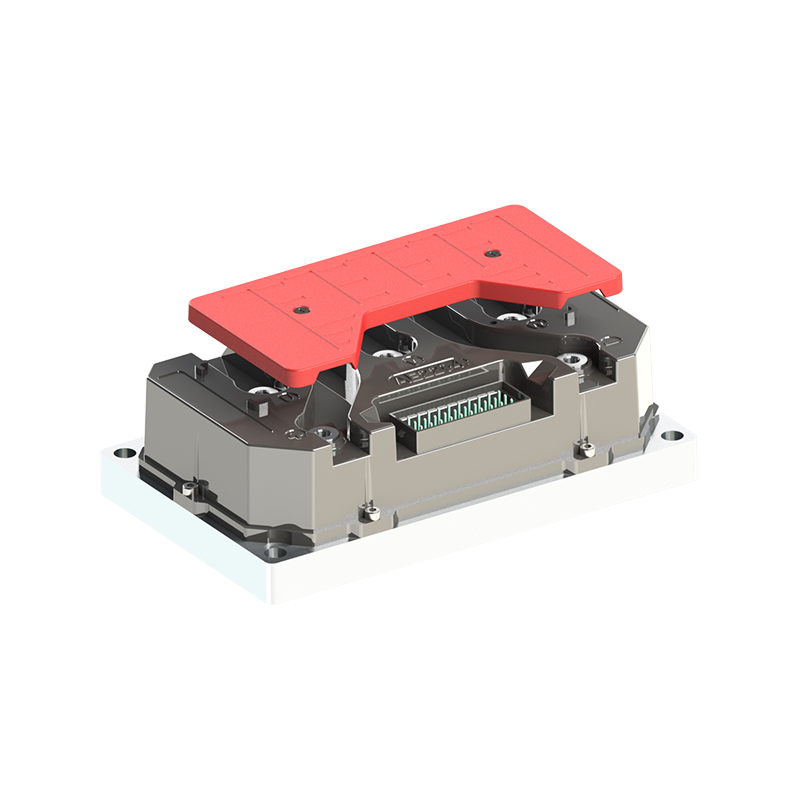
A4-es, nagy hatékonyságú kefe nélküli egyenáramú motorvezérlő Hall bemenettel Úgy tervezték, hogy alacsony fordulatszámon az állórész áramát egy vonalban tartsa a rotorral, ez a vezérlő javítja a valós hatótávolságot, és különböző munkaciklusokhoz hangolható a városi utazástól a rakományig vagy a terepen. Termék megtekintése → Ha a motor és a vezérlő különböző beszállítóktól származik, akkor a Hall paraméterek az első helyen az eltérések. A 120°-ra konfigurált vezérlőhöz csatlakoztatott 60°-os motor nagyjából vagy egyáltalán nem működik. A strukturált párosítási séma megoldja ezt a hardver érkezése előtt: a feszültségosztály, az áramerősség, a Hall kimeneti formátum, a tápfeszültség, a kommutációs szög és a póluspárok száma egy oldalon van dokumentálva.
 Vezérlő és motor párosítási séma hat kulcsparaméterrel A strukturált párosítási oldal dokumentálja a feszültségosztályt, a névleges áramerősséget, a Hall kimeneti formátumot, a tápfeszültséget, a kommutációs szöget és a póluspárok számát, hogy megelőzze az eltéréseket a hardver érkezése előtt. Termék megtekintése →
Mit kell ellenőrizni az érzékelős motor meghatározása előtt
Rendelés előtt helyezze el ezt a hat terméket egy oldalon:
- Hall tápfeszültség és logikai szint: igazítsa a motor Hall IC-jét a vezérlő bemeneti névleges értékéhez.
- Kimeneti formátum: az open-collectorhoz felhúzásokra van szükség a vezérlő oldalán; push-pull nem.
- Kommutációs távolság: 60° vagy 120°, és győződjön meg arról, hogy a vezérlő konfigurációja megegyezik.
- Póluspár számlálás: ellenőrizze és adja meg helyesen, mert ez állítja be az elektromos frekvenciát.
- Csatlakozó kivezetése: a szabványos szenzoros huzalozás háromfázisú vezeték plusz öt Hall vezeték (5V, GND, A, B, C). Egy kicserélt tű a leggyakoribb próbapadi hiba.
- Hall-hiba stratégia: ellenőrizze, hogy a vezérlő észlel-e elakadt vagy hiányzó Hall-jelet, és visszaáll-e érzékelő nélküli üzemmódba.
A Hall-érzékelővel ellátott szénkefe nélküli motor bevált módja az alacsony fordulatszámú nyomaték meghatározóvá tételének. A költségek plusz vezetékek és egy Hall bemeneti támogatással rendelkező vezérlő. Azoknál a járműveknél és gépeknél, amelyek terhelés alatt indulnak, alacsony sebességgel járnak vagy gyakran tolatnak, ez a költség simább viselkedést és rövidebb fejlesztési ciklust eredményez. Amikor a Hall-paramétereket felírják és összeillesztik a vezérlővel, az érzékelő motor egyszerűen úgy viselkedik, ahogyan az adatlap ígérte.
KÖVETKEZŐ:A kefe nélküli motor előnyei: Hatékonyság, hosszú élettartam és precíz sebességszabályozás
Érdekel az együttműködés vagy kérdése van?
As Egyedi állésó mágneses szinkronmotor-vezérlők gyártói and Állandó mágneses motorvezérlők beszállítói Kínában, Az állandó mágnes hajtásvezérlésére összpontosítva szinkron motorok, biztosítunk egy biztonságos és elegendő áramforrás utazási járművek villamosítására.
- [email protected]
- +86-170 9191 9800
- 123A szoba, No. 1000 Ziyue Road, Minhang District, Shanghai, Kína
Szerzői jog © Shanghai APT Power Technology Co., Ltd.All rights reserved