Zárt hurkú motorvezérlés: Hogyan javítja a visszacsatolás a motor teljesítményét és megbízhatóságát
Egy elektromos motorkerékpár, amely akadozik, amikor leállt, egy robot alváz, amely túlszárnyalja a célpozíciót, egy ATV, amely elveszíti a tapadást meredek emelkedőn: ezek a tünetek általában ugyanarra a kiváltó okra vezethetők vissza. A motornak megmondják, hogy mit tegyen, de soha nem jelenti be, mi történt valójában. A zárt hurkú motorvezérlés bezárja ezt a rést. Folyamatosan méri a motor fordulatszámát, helyzetét vagy áramát, és valós időben állítja be a hajtás jeleit, így a motor követi a parancsolt értéket a terhelésváltozások, a hőmérséklet-eltolódás és az alkatrésztűrések ellenére. Az elektromos járműveket, robotplatformokat vagy tengeri hajtásokat építő mérnökök számára nem az a fontos kérdés, hogy használja-e a zárt hurkú vezérlést, hanem az, hogy a vezérlő ezt mennyire valósítja meg.
Mi az a zárt hurkú motorvezérlés?
A zárt hurkú motorvezérlés, amelyet visszacsatolásos vezérlésnek is neveznek, összehasonlítja a tényleges motorkimenetet egy referenciaparanccsal, és korrigálja a különbséget. A lényeges elemek a referencia, a visszacsatoló érzékelő, a hibaszámítás és a korrekciót előállító vezérlő. Kefe nélküli motorrendszerben a vezérlő leolvassa a fázisáramokat, a fordulatszámot és néha a rotor helyzetét; a vezérlő algoritmus ezután úgy állítja be az inverterhez továbbított PWM jeleket, hogy a mért érték konvergáljon a parancshoz.
A gyakorlatban a legtöbb vezérlő arányos-integrál-derivatív (PID) struktúrát vagy annak egy változatát alkalmazza. Az arányos tag a jelen hibára reagál, az integrál tag eltávolítja az állandósult hibát, a derivált tag pedig előrevetíti a változásokat. Ezen erősítések hangolása határozza meg, hogy a rendszer stabil, érzékeny vagy oszcilláló. Ez alapvetően különbözik a nyílt hurkú rendszertől, ahol a vezérlő rögzített parancsot küld, és bízik abban, hogy a motor megfelelően reagál. A nyitott hurok akkor működik, ha a terhelés kiszámítható, és a pontosság nem kritikus. Meghibásodik, ha a súrlódás, a tehetetlenség vagy a tápfeszültség váratlanul megváltozik.
Nyílt hurok vs. zárt hurok: mi változik valójában?
A gyakorlati különbség a mozgás minőségében mutatkozik meg. A zárt hurkú rendszer ezredmásodperceken belül kijavítja a hibákat; egy nyílt hurkú rendszer egyszerűen együtt él velük. Az embereket szállító vagy költséges hasznos terheket kezelő alkalmazásoknál ez a különbség határozza meg, hogy a termék pontos és biztonságos, vagy durva és kiszámíthatatlan.
| Aspect | Nyitott hurok | Zárt hurok |
|---|---|---|
| Visszajelzés | Egyik sem | Áram-, sebesség- vagy helyzetérzékelő |
| Pontosság | A motor és a terhelés illesztésétől függ | Változó körülmények között karbantartva |
| Zavaró válasz | Nincs korrekció | Aktív korrekció valós időben |
| Alacsony sebességű viselkedés | A nyomaték csökken és egyenetlenné válik | Stabil nyomaték nulla fordulatszámig |
| A rendszer költsége | Lejjebb | Magasabb, de a teljesítmény indokolja |
| Tipikus alkalmazások | Ventilátorok, szivattyúk, egyszerű szállítószalagok | Elektromos járművek, robotika, szervo tengelyek |
A táblázat egy sor kompromisszumot leegyszerűsít. Az érzékelő nélküli zárt hurkú kialakítás számos zárt hurkú előnyt biztosít kódoló nélkül, ami jelentősen megváltoztatja a költség-összehasonlítást. A vezérlő architektúra többet számít, mint a címke.
A vezérlőhurkok a motorvezérlőn belül
Egy modern kefe nélküli motorvezérlőben a zárt hurkú vezérlés nem egyetlen hurok. Ez hurkok kaszkádja, mindegyik más fizikai mennyiséget szabályoz.
Áramhurok
Az áramhurok a legbelső és leggyorsabb hurok. Szabályozza a fázisáramokat a motor tekercseiben, ami közvetlenül beállítja a nyomatékot. A nagy frissítési sebességgel rendelkező gyors áramhurok alacsony fordulatszámon egyenletes nyomatékot, nagy sebességnél pedig csendes működést biztosít.
Speed Hurok
A sebességhurok az aktuális hurok felett helyezkedik el. Összehasonlítja a mért sebességet a referenciával, és előállítja az aktuális parancsot. Ez a hurok kezeli a gyorsítást, lassítást és a sebesség stabilitását változó terhelés mellett.
Pozíció hurok
A pozícióhurok a legkülső hurok, amelyet akkor használnak, ha az alkalmazásnak pontos megállításra vagy pályakövetésre van szüksége, például robotcsuklók és kormányműködtetők. A pozícióhiba alapján parancsolja a sebességhurkot.
A kaszkád elrendezés számít, mert minden belső hurok gyorsabb kell legyen, mint a körülötte lévő hurok. Ha az áramhurok lassú, a fordulatszámhurok nem tudja merevnek érezni a motort, és a pozícióhurok túllendül.
| Loop | Szabályozott mennyiség | Tipikus szerep |
|---|---|---|
| Áramhurok | Fázisáram / nyomaték | Gyors nyomatékválasz, simaság |
| Sebességhurok | Szögsebesség | Sebességstabilitás terhelés alatt |
| Pozíció hurok | Rotorszög | Pontos pozicionálás és útvezérlés |
Érzékelő alapú vs. érzékelő nélküli zárt hurok
A zárt hurkú motorvezérlés megvalósítható fizikai érzékelőkkel vagy azok nélkül is. A Hall-érzékelők, kódolók és rezolverek közvetlenül jelzik a rotor helyzetét. Az állandó mágneses szinkronmotorok térorientált vezérlésében elterjedt érzékelő nélküli vezérlés motormodell segítségével becsüli meg a forgórész helyzetét a mért áramok és feszültségek alapján. A kompromisszum egyértelmű: az érzékelő nélküli rendszerek csökkentik a költségeket és a vezetékezést, és megszüntetik a meghibásodási pontokat, míg az érzékelőalapú rendszerek megőrzik a nagyobb nyomatékpontosságot nagyon alacsony fordulatszámon és álló helyzetben. Ha az alkalmazásnak meg kell tartania a nyomatékot álló helyzetben, vagy kúsznia kell nagyon alacsony fordulatszámon, akkor általában kódolóra vagy Hall-érzékelőkre van szükség. Ha a munkaciklus ideje nagy részét a névleges fordulatszám néhány százaléka felett tölti, a vissza-EMF megfigyelésen alapuló érzékelő nélküli algoritmusok pontosak és olcsóbbak. Az elektromos motorkerékpárok és a tengeri külmotorok esetében a modern érzékelő nélküli algoritmusok elegendő dinamikus teljesítményt biztosítanak a legtöbb működési körülményhez, amint azt a következő tárgyalásunk is tárgyalja. állandó mágneses szinkron motor technológia .
Mit kell keresni egy zárt hurkú vezérlőnél
Amikor egy zárt hurkú alkalmazás vezérlőjét értékeli, a címkére helyett a megvalósításra összpontosítson. A következő pontok választják el a jól megtervezett vezérlőt az általánostól.
- Áramhurok sávszélessége: a nagyobb sávszélesség gyorsabb nyomatékválaszt és jobb merevséget jelent a terhelési zavarokkal szemben.
- Szabályozási ciklusidő: rövid ciklusidők, jellemzően több tíz mikroszekundum, lehetővé téve, hogy az áramhurok gyorsan reagáljon a tranziensekre.
- Automatikus hangolás: a motorparamétereket mérő és a hurokerősítést beállító vezérlő órákat takarít meg a kézi hangolástól.
- Mezőgyengítés: kiterjeszti a sebességtartományt az alapsebesség fölé, ami elengedhetetlen a nagy sebességű motorkerékpárokhoz és külső motorokhoz.
- Védelem és diagnosztika: túláram-, túlmelegedés- és leállás-észlelés védi mind a vezérlőt, mind a motort.
- Szoftvereszközök: élő áram, sebesség és hibaadatok felgyorsítják az integrációt és a hibaelhárítást.
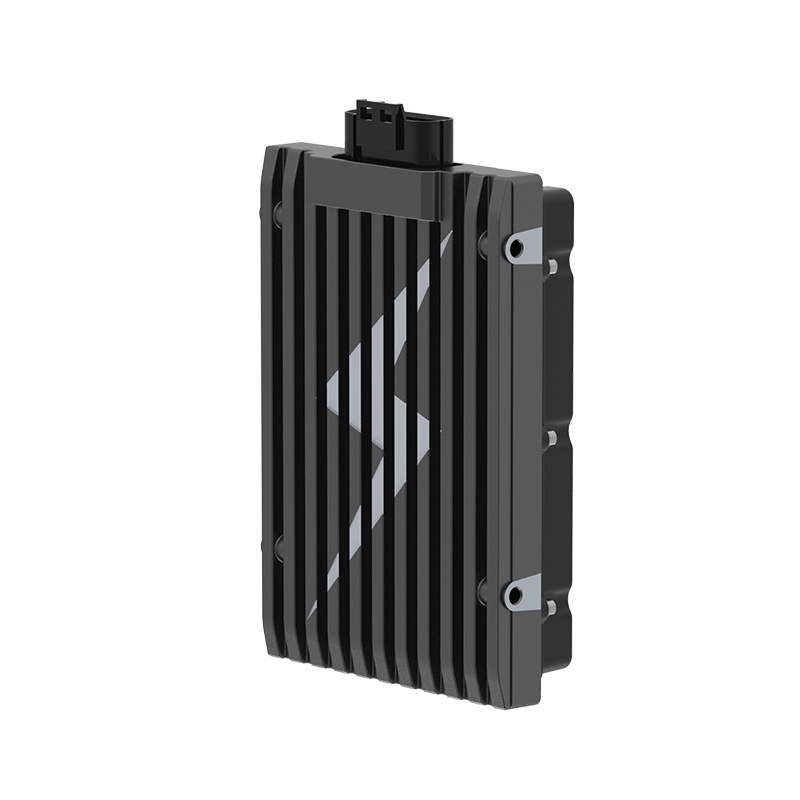
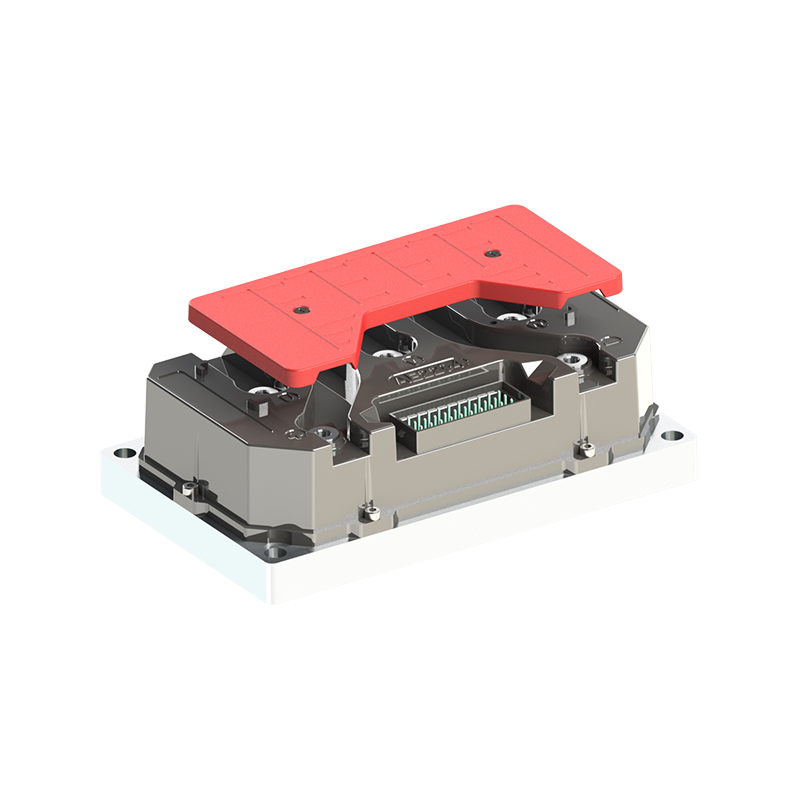
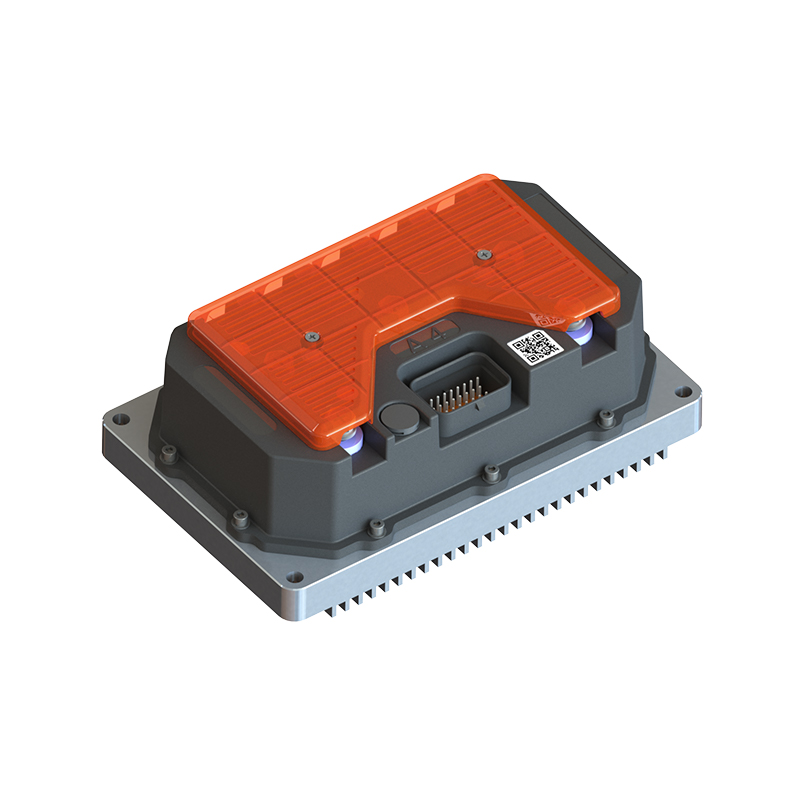
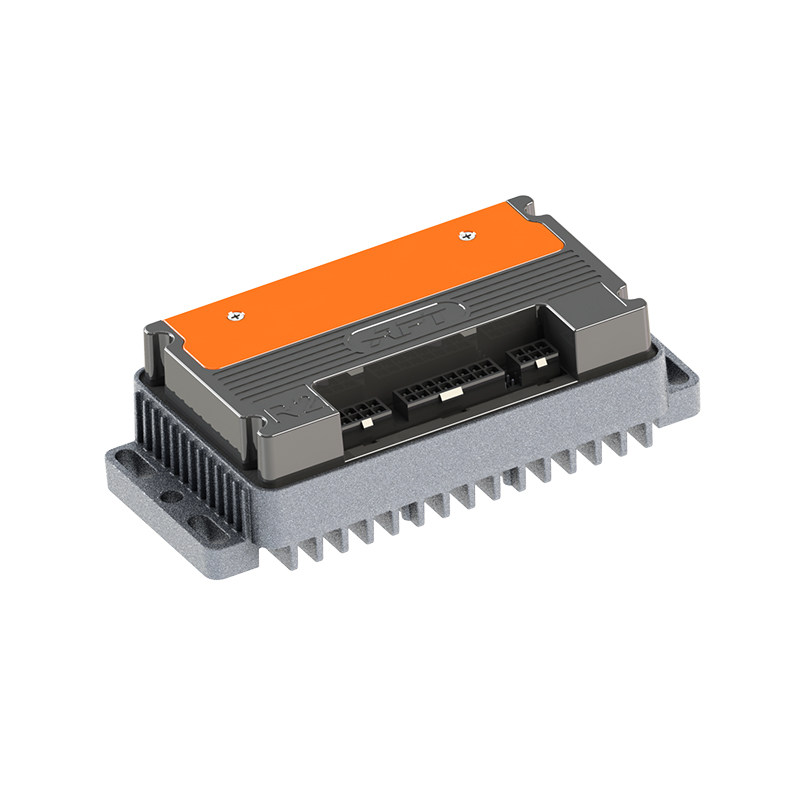
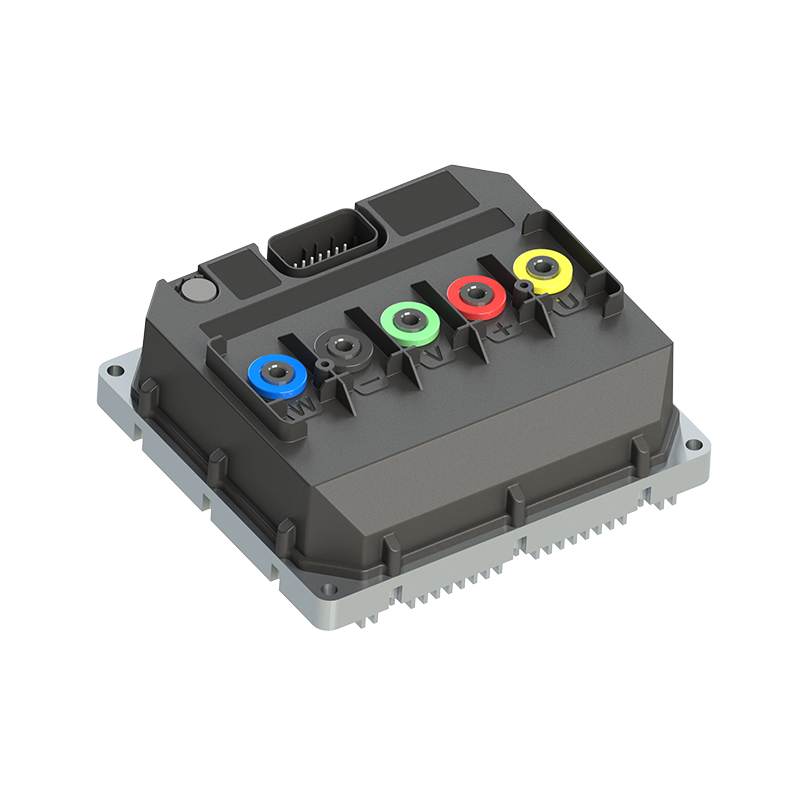
Azon alkalmazásoknál, amelyek azonnali választ igényelnek a változó nyomatékra, a gyors áramhurok-végrehajtással rendelkező vezérlő mérhető különbséget jelent. Az R5-2215 gyors reagálású vezérlőt olyan munkaciklusokra tervezték, ahol minden ezredmásodperc késleltetés mozgási hibához vezet. Ami a megbízhatóságot illeti, az A8-2209 nagy stabilitású vezérlő kihangsúlyozza a konzisztens viselkedést termikus és elektromos igénybevétel esetén. Ha az energiahatékonyság a prioritás, az A4-2313 nagy hatékonyságú vezérlő csökkenti a veszteségeket az inverter fokozatban, és megnöveli az akkumulátor hatótávolságát.
 R5 gyors reagálású kefe nélküli egyenáramú motorvezérlő dinamikus nyomatékos alkalmazásokhoz Ez a vezérlő olyan munkaciklusokhoz van kiemelve, ahol a gyors áramhurok válasz csökkenti a mozgási hibákat. Alkalmas elektromos motorkerékpárokhoz, robot alvázhoz és hasonló alkalmazásokhoz, amelyek azonnali nyomatékreakciót igényelnek. Termék megtekintése → A8 nagy stabilitású kefe nélküli egyenáramú motorvezérlő a megbízható működéshez feszültség alatt Ez a modell az egyenletes teljesítményt részesíti előnyben hő- és elektromos igénybevétel esetén, így megbízható választás az olyan alkalmazásokhoz, amelyek állandó működést igényelnek nehéz körülmények között. Termék megtekintése →
 A4-es, nagy hatékonyságú kefe nélküli egyenáramú motorvezérlő a megnövelt akkumulátor-tartományhoz Ez a vezérlő az inverter-fokozat veszteségeinek csökkentésére összpontosít, ami segít megnövelni az akkumulátor hatótávolságát. A gyors reagálású és nagy stabilitású modellek mellett a hatékonyság-orientált opcióként mutatják be. Termék megtekintése →
A vezérlő és az alkalmazás illesztése
Ugyanazok a zárt hurkú elvek érvényesek az egyes iparágakban, de az egyes teljesítménytényezők súlyozása a használati esettel együtt változik.
- Az elektromos motorkerékpároknak stabil, alacsony fordulatszámú forgatónyomatékra van szükségük az indításokhoz, az emelkedőn való elinduláshoz és a regeneratív fékezéshez.
- A robot alváz precíz pozíciót és egyenletes sebességszabályozást igényel, hogy elkerülje a túllövést és a vibrációt.
- Az ATV és UTV alkalmazások erőteljes zavarelhárítást igényelnek, mivel az egyes kerekek terhelése folyamatosan változik.
- Az elektromos külmotorok számára előnyös az érzékelő nélküli működés, mivel a motor nedves, rázkódásnak kitett környezetben van, ahol a jeladók gyenge pontjai.
Ezen alkalmazások mindegyike attól is függ, hogy a vezérlő megfelel-e a motor elektromos paramétereinek. A megfelelő feszültségosztályú és névleges áramerősséggel rendelkező vezérlő olyan motorral párosítva, amelynek induktivitása és EMF állandója megfelel a hajtásnak, még kiváló szoftverrel is sokkal jobban teljesít, mint egy nem illesztett pár.
Végső gondolatok
A zárt hurkú motorvezérlés az, ami a forgó rotorból precíz, gyorsan reagáló működtető szerkezetté változtat. Az érték nem csak a visszajelzésben rejlik; a hurokban, a hangolásban és a visszacsatolást körülvevő védelemben van. Amikor kiválaszt egy motorvezérlőt, értékelje annak jelenlegi hurokteljesítményét, hangolóeszközeit, valamint az Önéhez közeli alkalmazásokban elért eredményeit. Ezek a tényezők minden adatlapon szereplő állításnál jobban meghatározzák, hogy a termék milyen jól fog teljesíteni.
KÖVETKEZŐ:Kefe nélküli motor Hall-érzékelővel: mire van szüksége, és mikor van szüksége a projektjéhez
Érdekel az együttműködés vagy kérdése van?
As Egyedi állésó mágneses szinkronmotor-vezérlők gyártói and Állandó mágneses motorvezérlők beszállítói Kínában, Az állandó mágnes hajtásvezérlésére összpontosítva szinkron motorok, biztosítunk egy biztonságos és elegendő áramforrás utazási járművek villamosítására.
- [email protected]
- +86-170 9191 9800
- 123A szoba, No. 1000 Ziyue Road, Minhang District, Shanghai, Kína
Szerzői jog © Shanghai APT Power Technology Co., Ltd.All rights reserved