A mezőgyengülés magyarázata: Hogyan tolják a motorvezérlők a sebességet az alapbesoroláson túl
A teljes gázzal járó elektromos motorkerékpár eléri a névleges sebességét, és a gázkar hirtelen halottnak tűnik. A motor továbbra is gyorsabban tud forogni, de a vezérlő nem ad több áramot. Ahhoz, hogy ezt a pontot túllépje, a vezérlőnek szándékosan gyengítenie kell a motor belsejében lévő mágneses teret. Ez a technika a mezőgyengítés, amelyet fluxusgyengítésnek is neveznek, és ez az egyik legfontosabb viselkedés, amelyet meg kell érteni, amikor motorvezérlőt választunk egy olyan járműhöz, amelyhez valódi végsebességre van szükség.
Mit jelent valójában a mezőgyengítés?
A térgyengítés lehetővé teszi, hogy a motor túllépje alapsebességét azáltal, hogy csökkenti a mágneses fluxust a légrésben. Egy állandó mágneses szinkronmotorban a forgórész mágnesei vissza-EMF-et hoznak létre, amely sebességgel növekszik. Amikor ez a hátsó EMF megközelíti az egyenáramú busz feszültségét, a vezérlő már nem tud áramot tolni a tekercsekbe, így a gyorsítás leáll. A következtetés egyszerű: a térgyengülés azért van, mert a busz feszültsége véges, miközben a motor gyorsabban akar pörögni, mint amennyit a feszültség megenged.
A standard megoldás az, hogy negatív d tengelyű áramot utasítanak, amely ellentétes a rotor fluxusával. Ez az áram gyengíti az effektív mezőt, csökkenti a hátsó EMF-et, és feszültségmagasságot hagy a nagyobb sebességhez. Az árat nyomatékban azonnal kifizetjük. Alapfordulatszám alatt a motor állandó nyomatékot produkál, míg alapfordulatszám felett nagyjából állandó áramforrásként viselkedik, így a rendelkezésre álló nyomaték a fordulatszám emelkedésével csökken.
| Paraméter | Állandó nyomatéktartomány, alapsebesség alatt | Mezőgyengülési régió, alapsebesség felett |
|---|---|---|
| Nyomaték | Rendelhető névleges nyomaték | Nyomaték falls as speed rises |
| Kimeneti teljesítmény | Sebességgel emelkedik | Nagyjából állandó |
| Hátsó-EMF | Buszfeszültség alatt | A d tengely árama tartja kordában |
| d-tengely áram | Közel nulla | Negatív |
| Hatékonyság | Legnagyobb közeli alapsebesség | Alacsonyabb, nagyobb rézveszteséggel |
Hogyan valósítja meg egy modern vezérlő a mezőgyengítést
A nagy teljesítményű vezérlők a mezőgyengítést mezőorientált szabályozással valósítják meg, amelyet általában FOC-nak neveznek. A firmware folyamatosan két egymásra merőleges komponensre osztja fel az állórész áramát: a q tengely áramára, amely nyomatékot hoz létre, és a d tengely áramára, amelyet általában nulla közelében tartanak az alapsebesség alatt. A mezőgyengítés megadásához a firmware szándékosan negatív d-tengely áramot állít be a forgórész mező egy részének törlésére.
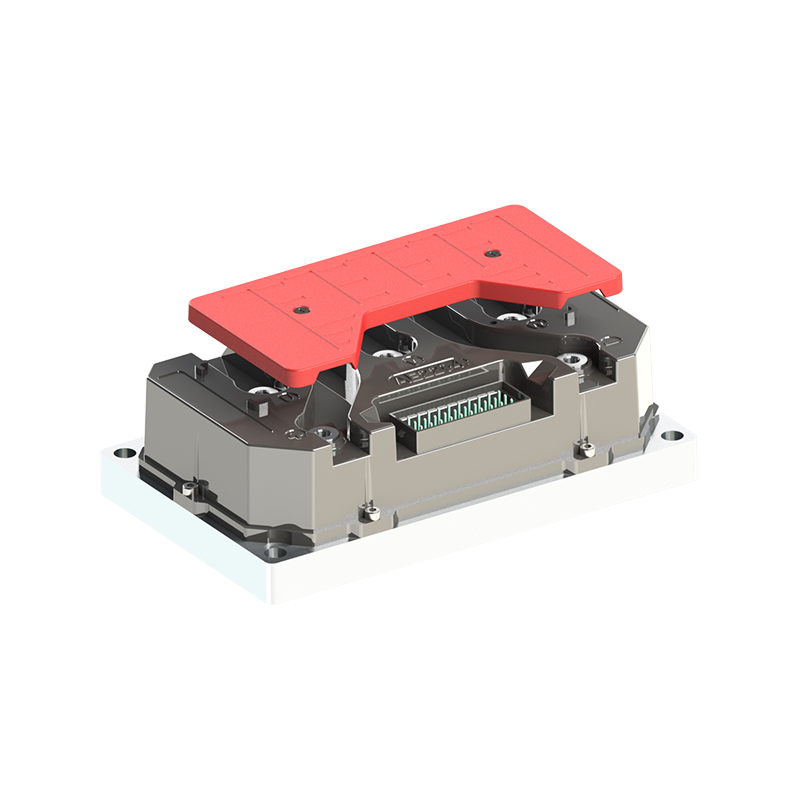
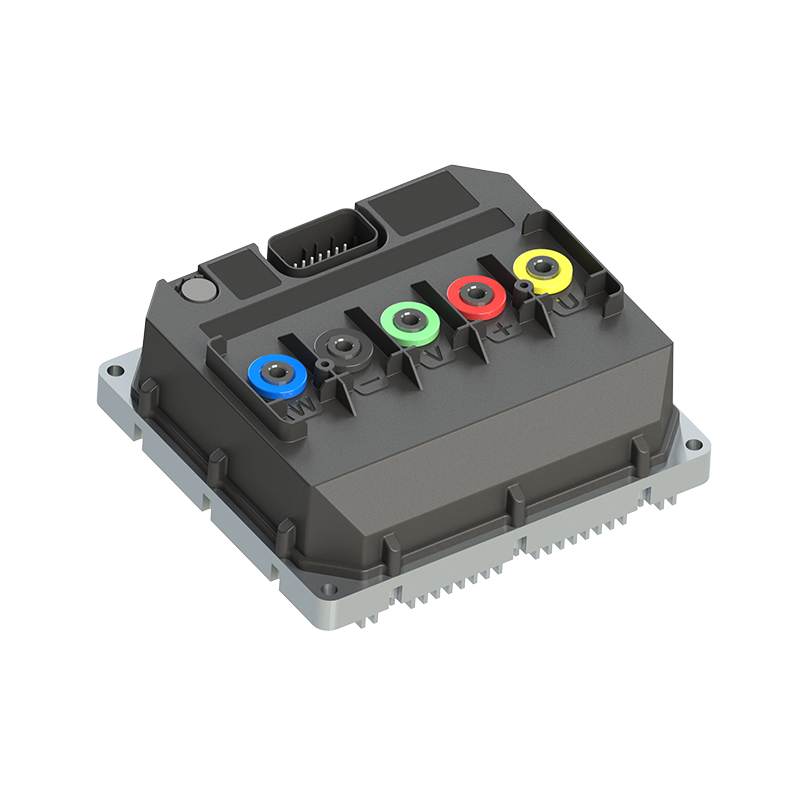
Az ezt az átmenetet zökkenőmentesen kezelő vezérlő nagyon különbözik attól, amely egyszerűen lefogja a fázisáramot magas terhelési ciklus mellett. A FOC folyamatosan és kiszámíthatóan tartja a sebességnövelést, anélkül, hogy az alapsebesség-határon hirtelen megszakadna a válasz. Éppen ezért a processzor sávszélessége, a kapumeghajtó minősége és a szoftverhangolás ugyanolyan fontos, mint a teljesítményfokozatban lévő szilícium. A tartós, nagy sebességű működésre tervezett platform, mint például a T-sorozatú nagy teljesítményű motorvezérlő, az alapsebesség feletti szabályozáshoz szükséges áramhurkos teljesítménnyel rendelkezik.
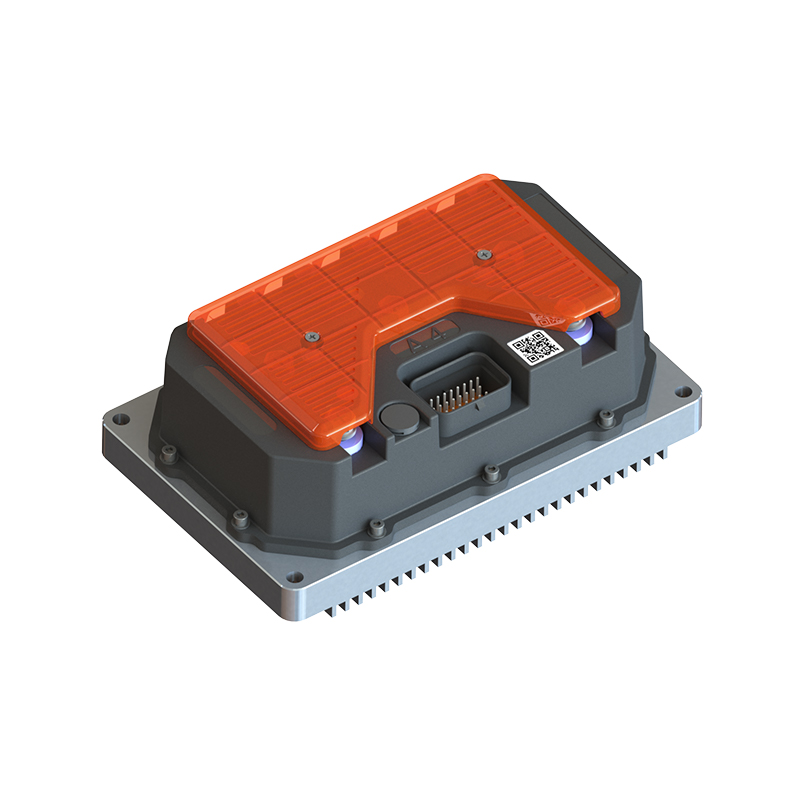
 Állandó mágneses szinkronmotoros hajtásvezérlő platform Ezt a motorvezérlő platformot tartós, nagy sebességű működésre tervezték, és az áramhurok teljesítménye szükséges ahhoz, hogy a szabályozást az alapsebesség felett tartsák, így releváns az olyan alkalmazásokban, amelyeknél széles fordulatszám-tartományra van szükség a mezőgyengülésen keresztül. Termék megtekintése →
Miért számít a terepgyengítés valódi járművön?
A mezőgyengülés nélkül a végsebességet keményen korlátozza az akkumulátor feszültsége és a motor hátsó EMF állandója. Az egyetlen alternatíva a magasabb feszültségű akkumulátor, egy alacsonyabb hátsó EMF-állandójú motor vagy egy nagyobb kerék, és ezek mindegyike hátrányosan érinti a gyorsulást, a csomagolást vagy a költségeket. A térgyengítés lehetővé teszi, hogy egy motor sokkal szélesebb fordulatszám-tartományt fedjen le, így a tervezők elég alacsonyan tudják tartani a sebességfokozatot az erős indítónyomatékhoz, és így is elérhetik az ésszerű utazósebességet.
Egy gyakorlati példa: egy 4 kW-os kerékagy-motor 3000 ford./perc alapsebességgel egy elektromos motorkerékpáron nagyjából 20 százalékos térgyengítést igényelhet, hogy 55 km/h-ról 70 km/h-ra haladjon. Ez egy reális működési tartomány egy gyártásvezérlő számára, és jobban megváltoztatja a vezetési élményt, mint az akkumulátor frissítése.
Ugyanez az érvelés vonatkozik az elektromos ATV-kre, az UTV-kre, a robotalvázra és az e-csónakmotorokra, ahol az alapsebesség körüli gyors reagálás képessége határozza meg, hogy a járművet mennyire érzi természetesnek a vezető vagy a kezelő.
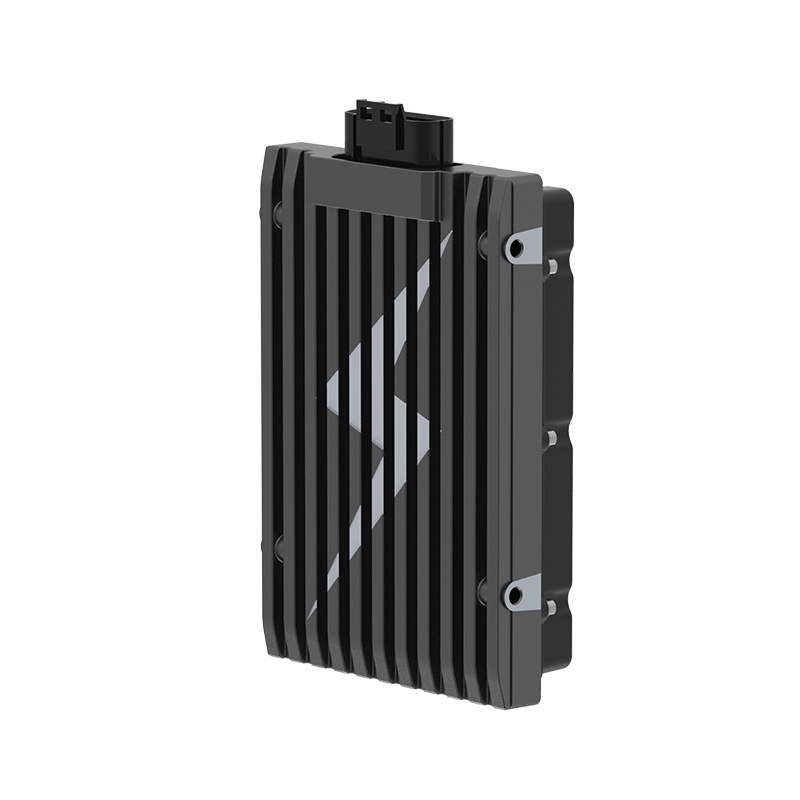
 R5 gyors reagálású kefe nélküli egyenáramú motorvezérlő Ez a vezérlő az alapsebesség körüli gyors reagálásra helyezi a hangsúlyt, ami közvetlenül befolyásolja, hogy az elektromos ATV, UTV, robotalváz vagy külső motor milyen természetesnek érzi magát a kezelő számára, és támogatja a gyors gáz- és terhelésváltást. Termék megtekintése →
A hatékonyság és a hő kompromisszumai
A mezőgyengülés nem szabad teljesítmény. A demagnetizáló d-tengely áram nem termel mechanikai munkát, de továbbra is átfolyik a tekercseken, és rézveszteséget generál. A hatásfok ezért a mezőgyengítési tartományban alacsonyabb, mint az alapsebesség közelében, és a motor melegebben jár ugyanazon teljesítmény mellett.
Az egyik gyakori félreértés az, hogy a térgyengülés megnöveli a fázisáramot, hogy nagyobb teljesítményt termeljen. Nem. Az áram fázisszögét úgy tolja el, hogy az állórész mező egy része szemben álljon a rotor mágneseivel, ami csökkenti a generált feszültséget és lehetővé teszi a motor gyorsabb forgását. Eközben az áram nyomatékot termelő összetevője csökken.
Az állandó mágnes lemágnesezésének valós veszélye is fennáll. Ha a negatív d-tengely áramot túlságosan eltolják, miközben a mágnesek forróak, a forgórész fluxusa tartósan csökkenhet, és a motor nyomatékát örökre elveszíti. Ez az oka annak, hogy a komoly vezérlők korlátozzák a d-tengely áramát hő- és sebességfüggő térképeken keresztül, ahelyett, hogy hagynák, hogy a felhasználó egyszerűen emeljen egy globális számot.
Ökölszabályként érvényes, hogy az alapfordulatszám felett rendelkezésre álló nyomaték nagyjából eggyel nagyobb fordulatszámmal csökken. A 20 százalékkal nagyobb végsebesség növelése a névleges ponton elérhető gyorsulás nagy részébe kerülhet, így a mezőgyengítés megvalósításának hatékonysága közvetlenül befolyásolja a jármű hatótávolságát és a hőbiztonságot.
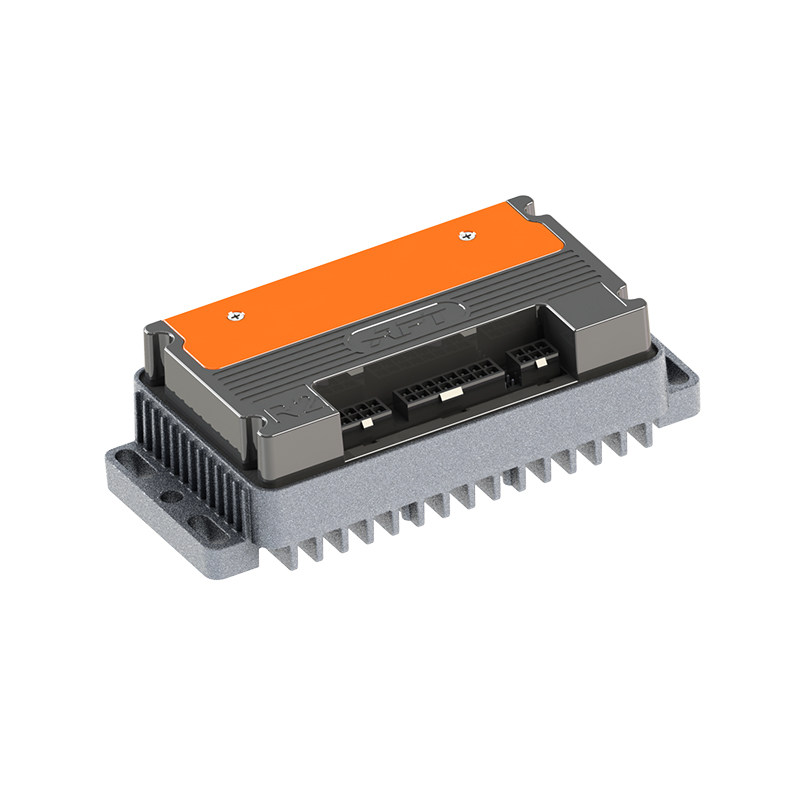
 A4-es, nagy hatékonyságú kefe nélküli egyenáramú motorvezérlő Tekintettel arra, hogy a térgyengülés csökkenti a hatékonyságot és növeli a hőt, ennek a vezérlőnek a nagy hatékonyságú kialakítása számít a jármű hatótávolsága és a hőbiztonság szempontjából, és a vásárlóknak ellenőrizniük kell a FOC megvalósítását, a hőkorlátokat és a hangolható térképeket. Termék megtekintése →
Mit kell ellenőrizni a motorvezérlőben vásárlás előtt
Mivel a mezőgyengítés nem a dobozra nyomtatott szám, hanem szoftveres és teljesítményfokozat-funkció, a vásárlóknak konkrét kérdéseket kell feltenniük. A vezérlő FOC-ot használ deklarált negatív d tengelyű áramtartománnyal? A mezőgyengítési határértékek termikusan védettek? Frissíthetők-e a hangolási térképek, amikor a motor vagy a jármű megváltozik?
- Mezőgyengítési tartomány: a folyamatos és csúcs negatív d-tengely áramot az adatlapon kell feltüntetni, nem elrejteni.
- Hőkezelés: a tartós, nagy sebességű működés felmelegíti a tekercset és a MOSFET-eket is, ezért a vezérlőnek hőmérséklet-alapú áramcsökkentésre van szüksége.
- Szoftveres állíthatóság: a végsebesség, a nyomaték rámpa és a mezőgyengítési mélység minden alkalmazáshoz hangolható legyen.
- Motorillesztés: a vissza-EMF állandó, a pólusszám és az induktivitás mind meghatározzák a térgyengülés viselkedését, így a párosítási tanács számít.
Ezek a részletek elválasztják az általános vezérlőt a valóban gyártásra kész vezérlőtől. Egy saját beágyazott szoftveres tapasztalattal rendelkező motorhajtás-szállító sokkal valószínűbb, hogy kalibrált mezőgyengítési stratégiát kínál, mint a rögzített firmware viszonteladója. A szoftver szerepe a modern motorvezérlésben gyorsan bővül, és érdemes áttanulmányozni, mielőtt elkötelezné magát egy hardverplatform mellett.
Hardveres oldalon a nagyfeszültségű MOSFET párhuzamosítási tapasztalata ugyanilyen fontos, mert a térgyengítés nagy sebesség és nagy hő hatására a fázisáramot tolja, feltárva a teljesítményfokozat minden gyengeségét. Munkavégzés a motorhajtás szállítója amely nap mint nap ezt a termékosztályt készíti, csökkenti annak kockázatát, hogy a jármű validálásának felénél egy marginális kialakítást fedezzenek fel.
A mezőgyengítés már nem egzotikus extra. Alapvető funkciója minden elektromos mobilitásban használt komoly motorvezérlőnek, és megvalósításának minősége határozza meg, hogy milyen gyorsnak, gördülékenynek és megbízhatónak érzi magát a végső jármű. Keressen olyan vezérlőt, amely egyesíti a kiforrott FOC firmware-t egy olyan teljesítményfokozattal, amely képes túlélni a tartós nagy sebességű áramigényt. Helyezze ezt a kombinációt, és a motor gyorsabb lesz a tartósság feláldozása nélkül.
KÖVETKEZŐ:Zárt hurkú motorvezérlés: Hogyan javítja a visszacsatolás a motor teljesítményét és megbízhatóságát
Érdekel az együttműködés vagy kérdése van?
As Egyedi állésó mágneses szinkronmotor-vezérlők gyártói and Állandó mágneses motorvezérlők beszállítói Kínában, Az állandó mágnes hajtásvezérlésére összpontosítva szinkron motorok, biztosítunk egy biztonságos és elegendő áramforrás utazási járművek villamosítására.
- [email protected]
- +86-170 9191 9800
- 123A szoba, No. 1000 Ziyue Road, Minhang District, Shanghai, Kína
Szerzői jog © Shanghai APT Power Technology Co., Ltd.All rights reserved