Hogyan működnek az elektronikus sebességszabályozók? Az ESC jelláncán belül
A 48 V-os akkumulátorcsomag egy rögzített egyenfeszültséget biztosít. Egy elektromos robogó motorjának továbbra is nagyjából 3200 fordulat/perc sebességet kell tartania sík úton, 12 százalékos lejtőn körülbelül 280 fordulat/percre kell csökkentenie, és igény szerint vissza kell váltania. Valaminek az akkumulátor és a tekercsek között kell eldöntenie, hogy mekkora áram folyik, milyen irányba és mennyi ideig.
Ez az eszköz az elektronikus sebességszabályozó. Úgy működik, hogy az akkumulátor fix DC-jét háromfázisú kimenetté alakítja, és ezt másodpercenként több ezer alkalommal kapcsolja át. A motor által észlelt átlagos feszültség a munkaciklussal emelkedik és csökken, és a motor saját induktivitása ezeket a gyors impulzusokat egyenletes árammá alakítja. A nyomaték követi az áramot, és a fordulatszám ott rendeződik, ahol a motor nyomatéka találkozik a terhelési nyomatékkal. Az ESC-n belül minden más létezik, hogy ez biztonságosan és megismételhetően megtörténjen.
Hogyan válik egyenáramból háromfázisú forgás?
A kefe nélküli motor nem működik két kapocsra kapcsolt egyenárammal. Az állórésze három fázistekercset, a forgórésze pedig állandó mágneseket hordoz, így az áramnak sorban kell haladnia a fázisokon, hogy az állórész mező előre húzza a forgórészt, ahelyett, hogy a helyén tartaná.
Kommutáció: a rotor előtt maradni
A kommutáció a feszültség alatt álló fázispár kiválasztása. Hatlépéses kommutáció esetén minden elektromos fordulat hat állapotra van felosztva, és a vezérlő állapotonként egy felső és egy alsó kapcsolót kapcsol be, így 60 elektromos fokonként előrelépő mezőt hoz létre. Ha a kommutáció elmarad a rotor mögött, a nyomaték összeomlik és az áram emelkedik. Ha túl messzire vezet, a többletáram nyomaték helyett hővé válik.
Érzékelő és érzékelő nélküli helyzetvisszajelzés
Három Hall-érzékelő jelzi az abszolút forgórész helyzetét, ami számít egy olyan robotváz esetében, amelynek teljes terhelés mellett álló helyzetből kell elindulnia. Az érzékelő nélküli sémák ehelyett leolvassák a feszültségmentes fázisban indukált vissza-EMF-et, és a nulla kereszteződésből megbecsülik a pozíciót. Ez eltávolít három vezetéket és egy csatlakozót a kábelkötegből, de a becslés megbízhatatlanná válik a névleges sebesség nagyjából 5-10 százaléka alatt. A mezőorientált szabályozás tovább megy, a mért fázisáramokat forgó referenciakeretté alakítja, és közvetlenül szabályozza a nyomatékot előállító komponenst.
A jellánc a fojtószelep bemenetétől a kapu meghajtásáig
A fojtószelep bemenet és a motorkapcsok között négy funkcionális blokk található. Mindegyiknek megvan a saját hibamódja és saját korlátja a rendszer teljesítményének.
Mikrokontroller és vezérlőhurok
A mikrokontroller mintavételezi a fázisáramot, a buszfeszültséget, a fojtószelep helyzetét és a forgórész helyzetét, gyakran másodpercenként 8000-20 000-szer egy mezőorientált megvalósításban. Először a gyors áramhurkot futtatja, lassabb fordulatszámú vagy nyomatékhurkot teker rá, és az eredményt három munkaciklus értékké alakítja. A fojtószelep-leképezés, az áramkorlátok, a regeneratív fékerő és a hibaküszöbök mind ebben a rétegben élnek.
Kapuhajtómű és MOSFET híd
A kapumeghajtó az alacsony feszültségű logikát a MOSFET teljesítményéhez szükséges 10–15 V-os kilengésre fordítja, és megakadályozza, hogy az egyik láb mindkét kapcsolója egyidejűleg működjön. A holtidő, a felső oldal kikapcsolása és az alsó oldal bekapcsolása közötti szándékos kikapcsolási intervallum jellemzően 0,3-1 mikroszekundum. A túl rövid és áteresztő áram tönkreteszi a hidat; túl hosszú és alacsony fordulatszámú nyomaték és hatékonyság egyaránt szenved.
Hat MOSFET alkotja a háromfázisú hidat, ahol a vezetési veszteség skálák a bekapcsolt ellenállással és az áram négyzetével, míg a kapcsolási veszteség skálák a kapcsolási frekvenciával, a buszfeszültséggel és a kaputöltéssel. A párhuzamos eszközök csökkentik a bekapcsolási ellenállást, de csak akkor, ha a kapuhurkok illeszkednek. Ellenkező esetben az egyik eszköz nagyobb áramot visz, mint a szomszédai, és először meghibásodik.
Áramérzékelés és védelem
A sönt ellenállások vagy Hall-effektus érzékelők mérik a fázisáramot, így a vezérlőkörnek van valami valódi szabályozása, és ugyanazok a jelek táplálják a túláram, a túlfeszültség és a túlmelegedés elleni védelmet. Egy jól viselkedő vezérlő a hőmérséklet emelkedésével fokozatosan visszahajtja az áramot, ahelyett, hogy levágná a motort a manőver közepén.
Üzemi ciklus, PWM és a számok, amelyek számítanak
A sebességszabályozás a munkaciklus-szabályozás. Ha a busz 48 V-on áll, és a munkaciklus 50 százalék, akkor a motor átlagosan 24 V-ot lát. A kapcsolási frekvenciát elég magasra kell választani ahhoz, hogy az áram hullámzása egy praktikus sávon belül maradjon, és elég alacsony ahhoz, hogy a kapcsolási veszteség kezelhető legyen. Néhány száz mikrohenri fázisinduktivitású 48 V-os meghajtón a 16 kHz-20 kHz általában a névleges áram 10-20 százaléka közelében tartja a hullámzást.
| Paraméter | Mit befolyásol | Praktikus hatótávolság |
|---|---|---|
| PWM kapcsolási frekvencia | Áram hullámzás, hallható zaj, kapcsolási veszteség | 16-20 kHz |
| Szabályozási hurok sebessége | Nyomatékválasz, stabilitási ráhagyás | 8-20 kHz |
| Folyamatos fázisáram | Hajtási nyomaték, állandósult fűtés | A csúcsérték 60-80 százaléka |
| Csúcsáram, 10 s | Gyorsulás és leállási nyomaték | 1,5-2 alkalommal folyamatosan |
| Busz feszültségmagasság | Regeneratív fékezés, teherlerakás | 1,25-1,5-szeres névleges busz |
| Holtidő | Átütési kockázat alacsony sebességű hatékonysággal szemben | 0,3-1 mikroszekundum |
| Kapu ellenállás | Kapcsolási sebesség, csengetés, EMI | 2-10 ohm |
Olvassa el a táblázatot kompromisszumok halmazaként, nem pedig specifikációként. A kapcsolási frekvencia növelése csökkenti a hullámzást és csendesíti a hajtást, de növeli a kapcsolási veszteséget és a hőt is. A holtidő kiszélesedése védi a hidat, ugyanakkor alacsony munkaciklusnál torzítja a kimeneti feszültséget, ami durva indításként és extra alacsony fordulatszámú fűtésként jelenik meg.
Vezérlő és motor párosítása találgatások nélkül
A leggyakoribb méretezési hiba a vezérlő kiválasztása a motor címketeljesítménye alapján. A motorok mechanikus teljesítmény szerint vannak besorolva; a vezérlőket a fázisáram és a csatlakozási hőmérséklet korlátozza. Egy 1 kW-os motor 40 A fázisáramot tud húzni 48 V-on nyugalmi helyzetből történő kemény indításkor, még akkor is, ha az állandó árama közelebb van a 12 A-hez. Méret az induláshoz, nem a sebességhez, és ellenőrizze együtt három számot:
- Folyamatos fázisáram a várható környezeti hőmérsékleten, nem 25 C-on.
- Busz feszültségtartomány magassági térrel a regeneratív fékcsúcs számára.
- Hőút: hűtőborda területe, légáramlás és mennyi ideig tartható fenn a csúcsáram.
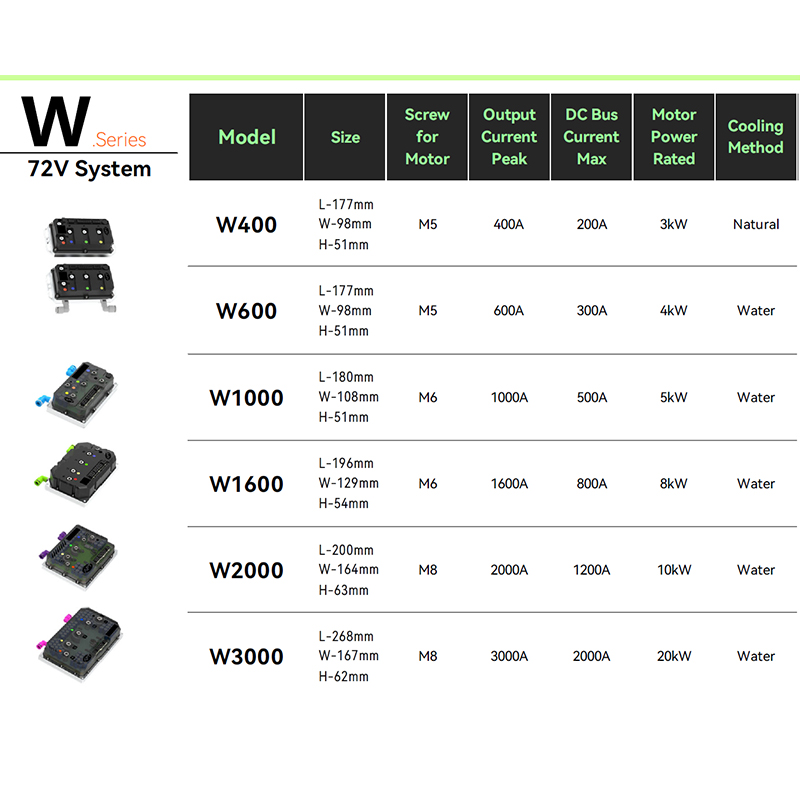
A közzétett párosítási táblázatok kiküszöbölik a legtöbb találgatást, mert megadják, hogy mely vezérlő- és motorkombinációkat jellemezték már áram, feszültség és felszerelés tekintetében.
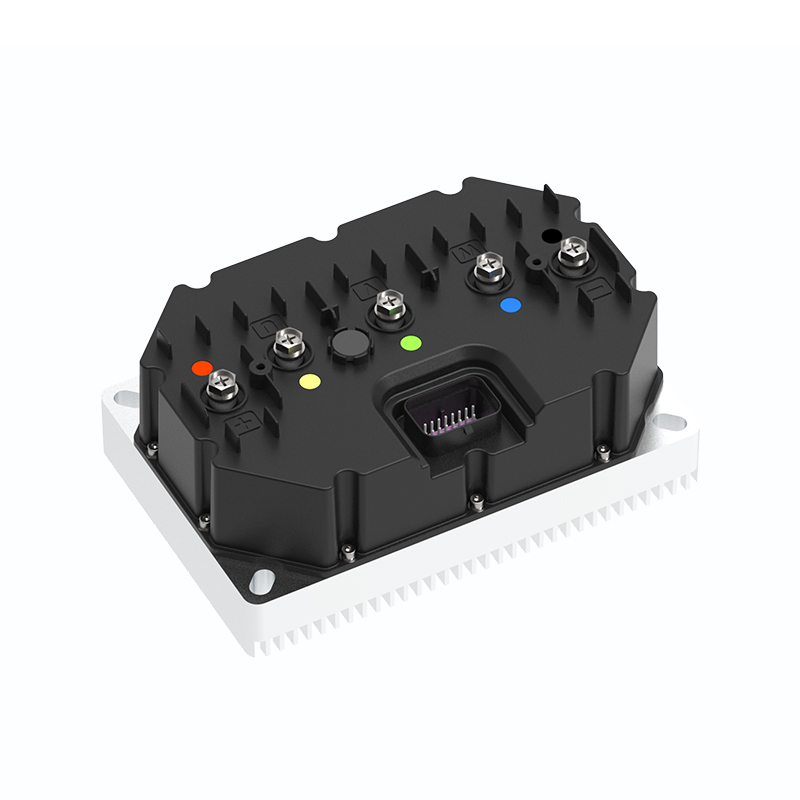
 APT vezérlő és motor párosítási séma B2B párosítási tanácsok az APT vezérlők és motorok teljesítmény, nyomaték, sebesség és hatásfok összeegyeztetéséhez, az elektromos járművek protokoll szempontjaival. Termék megtekintése →
Firmware, Protokollok és Hangolás
Két azonos teljesítményfokozatú vezérlő nagyon eltérően viselkedhet. A bemeneti protokoll az első különbség: a PWM és az analóg bemenetek egyszerűek és alacsony késleltetésűek, az UART megfelel a paraméterhangolásnak és a telemetriának, a CAN busz pedig olyan járművekhez illeszkedik, ahol a vezérlőnek, az akkumulátorkezelő rendszernek és a járművezérlő egységnek meg kell osztania az állapotot.
A második különbség a firmware. A fojtószelep görbéi, az áramrámpák, a regeneratív fékezési profilok, a mezőgyengítés a végsebességhez és a hibajavítási viselkedés mind szoftveres döntések, és a szoftver szerepe a modern motorvezérlőkben magához a teljesítményfokozathoz nőtt. Kérdezze meg a paraméterkészletet, mielőtt elkötelezi magát egy platform mellett, ne azután, hogy az első prototípus leállt egy dombon.
Termikus valóság és megbízhatóság határai
Az adatlapon szereplő áramértékek általában 25 C-os környezeti hőmérsékletet és 80 C-hoz közeli MOSFET-házat feltételeznek. Nyári délutánon egy lezárt burkolatban egyik feltétel sem áll fenn. A vezetési veszteség növekszik a hőmérséklettel, mert nő a bekapcsolási ellenállás, ami ismét növeli a veszteséget; leértékelés nélkül az a hurok elszalad. A passzív hűtésű vezérlők gyakorlati leértékelése gyakran 30-40 százalékkal a főáram alatt van. A kondenzátorok ugyanilyen figyelmet érdemelnek, mivel a hullámos áramerősségük és a 105 C-os névleges élettartamuk a valós szervizintervallumot határozza meg, nem a MOSFET cikkszámát.
Azoknál az alkalmazásoknál, amelyek nem tolerálják a kellemetlen kieséseket, a hőmérséklet és a terhelés közötti stabilitás többet jelent, mint egy csúcsérték az első oldalon.
APT A8 nagy stabilitású kefe nélküli egyenáramú motorvezérlő Jellegzetes, nagy stabilitású kefe nélküli egyenáramú motorvezérlő FOC, CAN, Bluetooth és 30 kW csúcsteljesítményű drónokhoz, robotikához és könnyű elektromos járművekhez. Termék megtekintése → Mit kell ellenőrizni vásárlás előtt
- Fázisáram a legrosszabb esetben: teljes terhelésű indítás, maximális fokozat, legmagasabb környezeti hőmérséklet.
- A buszfeszültség ablaka, beleértve azt a regeneratív tüskét, amelyet az akkumulátor valóban látni fog.
- Vezérlő interfész: a jármű beszél már CAN nyelven, vagy a PWM elvégzi a feladatot?
- Termikus kialakítás: hűtőborda területe, légáramlási út és szerelési irány.
- Védelem és jelentés: túláram, túlfeszültség, túlmelegedés, és hogy a hibák naplózásra kerülnek-e vagy csak jelzésre kerülnek.
- Támogatás: paraméterek dokumentációja, firmware-frissítési útvonal, és hogy a szállító jellemezni fogja-e a motorját a vezérlőjével.
Szállítók, akik közzéteszik a jellemzett vezérlő tartomány és a megfelelő útmutatások az utolsó pontot sokkal könnyebbé teszik a szerszámok véglegesítése előtt.
APT R5 gyors reagálású kefe nélküli egyenáramú motorvezérlő Jellegzetes, gyors reagálású kefe nélküli DC/PMSM vezérlő 5 kW névleges teljesítménnyel, 12 kW csúcsteljesítménnyel, CAN és FOC robotikához, automatizáláshoz és mini-EV-ekhez. Termék megtekintése → A Rövid változat
- Az ESC a rögzített egyenfeszültséget kapcsolt háromfázisú kimenetté alakítja, és a munkaciklus beállítja az átlagos feszültséget és így a sebességet.
- A kommutáció az állórész mezőt a forgórész előtt tartja; Hall-érzékelők kezelik az alacsony sebességet, a vissza-EMF-becslés kezeli a körutazást.
- A mikrokontroller, a kapumeghajtó, a MOSFET-híd és az áramérzékelő mindegyike saját korlátot szab a rendszernek.
- Méretezze a fázisárammal a legrosszabb esetben, majd csökkentse a környezeti hőmérsékletet, amelyet a termék valóban látni fog.
- A firmware- és a paraméter-hozzáférés alakítja a meghajtó viselkedését sokkal jobban, mint a kapcsoló cikkszámai.
KÖVETKEZŐ:A mezőgyengülés magyarázata: Hogyan tolják a motorvezérlők a sebességet az alapbesoroláson túl
Érdekel az együttműködés vagy kérdése van?
As Egyedi állésó mágneses szinkronmotor-vezérlők gyártói and Állandó mágneses motorvezérlők beszállítói Kínában, Az állandó mágnes hajtásvezérlésére összpontosítva szinkron motorok, biztosítunk egy biztonságos és elegendő áramforrás utazási járművek villamosítására.
- [email protected]
- +86-170 9191 9800
- 123A szoba, No. 1000 Ziyue Road, Minhang District, Shanghai, Kína
Szerzői jog © Shanghai APT Power Technology Co., Ltd.All rights reserved