Motorvezérlési algoritmusok: hatlépéses, FOC és érzékelő nélküli módszerek magyarázata
A specifikációs lap elmondhatja, hogy a motorvezérlő 48 V-ot és 60 A-t kezel, de nem árulja el, hogyan szól a motor járási sebességnél, mekkora nyomaték hullámzást fog érezni a robot alváza, vagy hogy a motor el tud-e húzódni egy meredek dombon. Ezeket a viselkedéseket a firmware-be ágyazott motorvezérlő algoritmus határozza meg. Három család uralja a kefe nélküli egyenáramú (BLDC) és az állandó mágneses szinkronmotoros (PMSM) vezérlést: hatlépéses kommutáció, mezőorientált vezérlés (FOC) és érzékelő nélküli megfigyelő módszerek. A legtöbb új járműnél és automatizálási programnál az érzékelő nélküli megfigyelővel ellátott FOC a gyakorlati alapértelmezés, míg a hatlépéses továbbra is olcsó választás egyszerű rakományokhoz. Az alábbi szakaszok elmagyarázzák, hogyan különböznek ezek az algoritmusok, és mit jelent ez a különbség a vezérlő kiválasztásakor.
Mit csinálnak valójában a motorvezérlő algoritmusok
Minden motorvezérlő algoritmus ugyanazt az alaphurkot futtatja. Kiolvassa vagy megbecsüli a forgórész helyzetét, összehasonlítja a mért fázisáramokat a parancsolt nyomatékkal vagy fordulatszámmal, kiszámítja a hibát lezáró feszültségvektorokat, és ezeket az inverterre alkalmazza, miközben védi a teljesítményfokozatot. Az algoritmus kezeli a rámpa sebességét, az áramkorlátokat, a regeneratív fékezést és a hibaészlelést is.
Az algoritmus megválasztása megadja a plafont a nyomaték egyenletessége, az akusztikus zaj, a hatékonyság és a dinamikus reakció szempontjából. Egy nagy teljesítményű mikrokontroller nem képes megjavítani a rosszul strukturált vezérlőhurkot, és egy egyszerű algoritmus egy egyébként jó vezérlőt nyersnek érezhet egy igényes járműalkalmazásban.
A ma használt fő algoritmuscsaládok
Hatlépcsős (trapéz alakú) kommutáció
A hatlépcsős kommutáció a három motorfázis közül kettőt egyszerre feszültség alá helyez, és hat kapcsolási állapoton halad keresztül. Egyszerűen kivitelezhető, kevés processzoridőt használ, és természetesen működik a Hall-érzékelőkkel. Hátránya a nyomaték hullámzása minden kommutációs ponton és hallható zaj alacsony fordulatszámon. A hatlépcsős megoldás továbbra is ésszerű választás szivattyúkhoz, ventilátorokhoz és alacsony költségű vontatási hajtásokhoz, ahol a simaság kevésbé számít, mint az ár.
Mezőorientált vezérlés
A mezőorientált vezérlés az állórész áramát két független komponensként kezeli: az egyik, amely nyomatékot állít elő, a másik pedig a mágneses teret. Clarke és Park transzformációk után két PI vezérlő szabályozza ezeket a komponenseket, a térvektor moduláció pedig háromfázisú feszültséggé alakítja vissza az eredményt. A FOC közel állandó nyomatékot, alacsony zajszintet és nagy hatékonyságot biztosít a teljes fordulatszám-tartományban, akár álló helyzetben is.
A FOC több számítást igényel, mint a hatlépéses, de ez a modern mikrokontrollereknél már nem korlát. Ez az alapértelmezett az elektromos motorkerékpárok, a robothajtások, a tengeri külmotorok és a legtöbb olyan alkalmazás esetében, amelyeknek kiszámítható nyomatékra van szükségük.
Érzékelő nélküli megfigyelők
Az érzékelő nélküli algoritmusok a rotor helyzetét a mért feszültségek és áramok alapján becsülik meg, nem pedig egy külön helyzetérzékelő alapján. A Back-EMF érzékelés a legegyszerűbb megközelítés, és jóval néhány száz fordulat/perc felett működik. A csúszó módú megfigyelő robusztusságot biztosít a paraméterhibák és a mérési zaj ellen. A kiterjesztett Kalman-szűrő pontos becslést ad zavar esetén, de gondos hangolást igényel. A nagyfrekvenciás befecskendezés gerjeszti a motor mágneses hatását, és helyzetinformációkat ad nulla és nagyon alacsony fordulatszámon.
A gyakorlati kompromisszum a költségek, az alacsony sebességű képesség és a zavarelhárítás között van. A Hall-érzékelők és a jeladó vezetékeinek eltávolítása csökkenti a költségeket és javítja a megbízhatóságot, de csak akkor, ha a terhelhetőségi ciklus lehetővé teszi a becslő számára, hogy elvégezze a munkáját.
Skaláris V/Hz vezérlés
A skaláris szabályozás rögzített arányt tart fenn a feszültség és a frekvencia között, és többnyire váltakozó áramú indukciós motorokhoz használják. Egyszerű és nem igényel helyzet-visszajelzést, viszont a nyomatékválasza gyenge. A kompakt járművek hajtásláncaiban ritkábban jelenik meg, mivel ezek a rendszerek BLDC vagy PMSM motorokat használnak, ahol a FOC vagy a hatlépéses jobb eredményeket produkál.
Algoritmusok összehasonlítása alkalmazásonként
A különböző munkaciklusok különböző algoritmusokat részesítenek előnyben. Az elektromos motorkerékpárok idejének nagy részét néhány száz ford./perc felett töltik, így az érzékelő nélküli FOC a back-EMF becsléssel csökkenti a költségeket anélkül, hogy rontja az utazási teljesítményt; lejtős indítások és alacsony sebességű manőverezések visszaszorítják a tervezőket a Hall-érzékelők felé. A robot alvázának precízen előre és hátra kell kúsznia, ami helyzetérzékelőt vagy nagyfrekvenciás befecskendezést igényel. Ha a platform egy kézbesítő robot vagy egy mobil manipulációs bázis, a gyors reagálású kefe nélküli DC motorvezérlő lehet a különbség a késésnek tűnő és a parancsot azonnal követő meghajtó között.
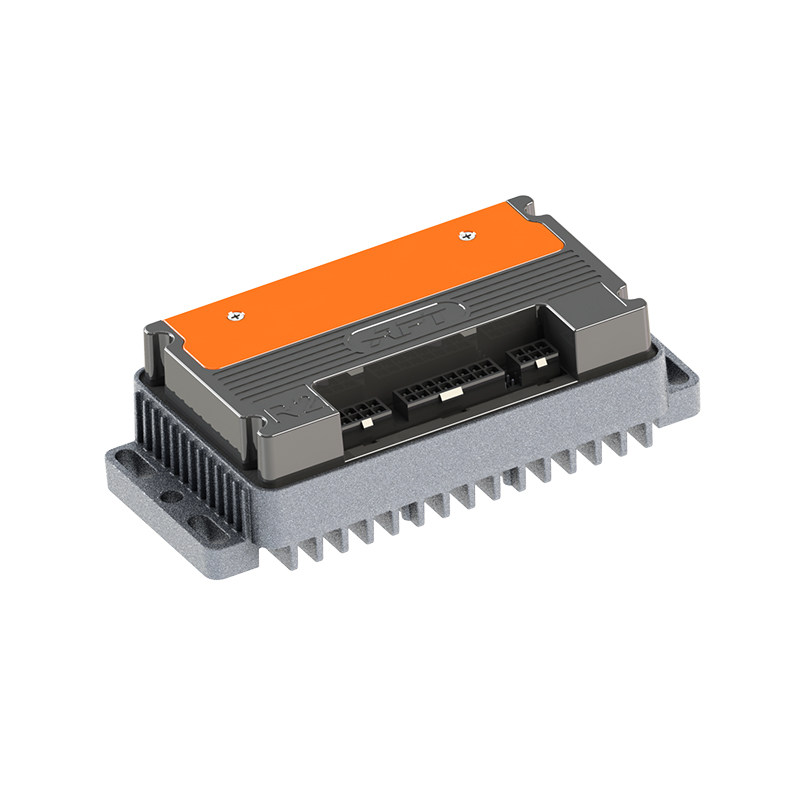
 R5 Gyors reagálás Kefe nélküli egyenáramú motorvezérlő beszállítók, gyár - Shanghai APT Az APT az R5 gyors reagálású kefe nélküli egyenáramú motorvezérlő beszállítói és nagykereskedelmi R5 gyors reagálású kefe nélküli egyenáramú motorvezérlő gyára C... Termék megtekintése →
A tengeri külmotor órákon át egyenletes sebességgel jár, így a hatékonyság és a hőstabilitás többet jelent, mint az átmeneti reakció. Az ATV vagy az UTV hirtelen terhelésváltozásokat észlel durva terepen, ami a robusztus megfigyelőnek és a bőséges árammagasságnak kedvez. Az alábbi táblázat összefoglalja a gyakori kompromisszumokat.
| Algoritmus | Pozíció visszajelzés | Nyomaték Ripple | Alacsony sebességű viselkedés | A legjobban illeszkedő alkalmazások |
|---|---|---|---|---|
| Hatlépéses kommutáció | Hall szenzorok | Mérsékelt | Érzékelőkkel elfogadható | Szivattyúk, ventilátorok, alacsony költségű vontatás |
| FOC érzékelőkkel | Hall vagy kódoló | Nagyon alacsony | Kiváló | Elektromos motorkerékpárok, robotok, tengeri |
| FOC érzékelő nélküli (back-EMF) | Feszültség és áram | Alacsony | Gyenge a minimális sebesség alatt | E-kerékpárok, nagy sebességű hajtások |
| FOC érzékelő nélküli (SMO/EKF) | Feszültség és áram | Alacsony | Jó, de hangolható | ATV, UTV, ipari meghajtók |
| Nagyfrekvenciás injekció | Aktuális válasz | Alacsony | Kiváló at standstill | Robotok, szervószerű feladatok |
| Skalár V/Hz | Egyik sem | Magas | Nem alkalmas | AC indukciós motorok |
Kezelje a táblázatot kiindulópontként, ne ítéletként. Egy jól megtervezett vezérlő sok ilyen rést képes leszűkíteni, mivel az áramhurka és a megfigyelő együtt vannak hangolva. Ez az oka annak, hogy a vezérlő gyártójának tapasztalata a jármű tényleges munkaciklusaival legalább annyira számít, mint az algoritmus neve az adatlapon.
Hogyan befolyásolja az algoritmusválasztás a vezérlő kiválasztását
Mivel az algoritmus a beágyazott szoftverben él, a hardvert és a firmware-t együtt kell megtervezni. A MOSFET párhuzamosítás határozza meg, hogy az áram milyen egyenletesen oszlik meg a fázisok között. Az áramérzékelési pontosság meghatározza a FOC áramhurok alsó szintjét. A kapuhajtás erőssége befolyásolja a kapcsolási veszteségeket és az elektromágneses interferenciát. A termikus kialakítás dönti el, hogy a vezérlő mennyi ideig tudja tartani a csúcsnyomatékot. A jó szilíciumú, de rosszul hangolt firmware-rel rendelkező vezérlő nyomaték hullámzást és zajt mutat; egy kiváló firmware-rel rendelkező, de gyenge áramérzékelővel rendelkező vezérlő leold vagy lelassul. Ezért irányul most annyi mérnöki figyelem szoftver szerepe a modern motorvezérlésben .
Ugyanez a logika vonatkozik magára a motorra is. Az állórész ellenállása, a fázisinduktivitás és a back-EMF állandó határozza meg, hogy a vezérlő mire képes és mit nem. A 60 A névleges teljesítményű vezérlő nem képes hatékonyan működni egy rosszul illeszkedő motort, és az agresszív FOC hangolás túlmelegítheti az alacsony termikus tömegű motort. Az érvényesített motor-vezérlő párosítás kérése a vásárlási folyamat része, nem utólagos gondolat.
Hardveres oldalon a T-sorozatú nagy teljesítményű motorvezérlők párosítsa a széles feszültségű FOC firmware-t az e-motorkerékpárokhoz, e-ATV-khez és e-outboardokhoz készült teljesítményfokozattal. Példák egy olyan kialakításra, ahol a vezérlési algoritmust és az invertert ugyanabban a házban fejlesztették ki, így a firmware ismeri a hardver határait.
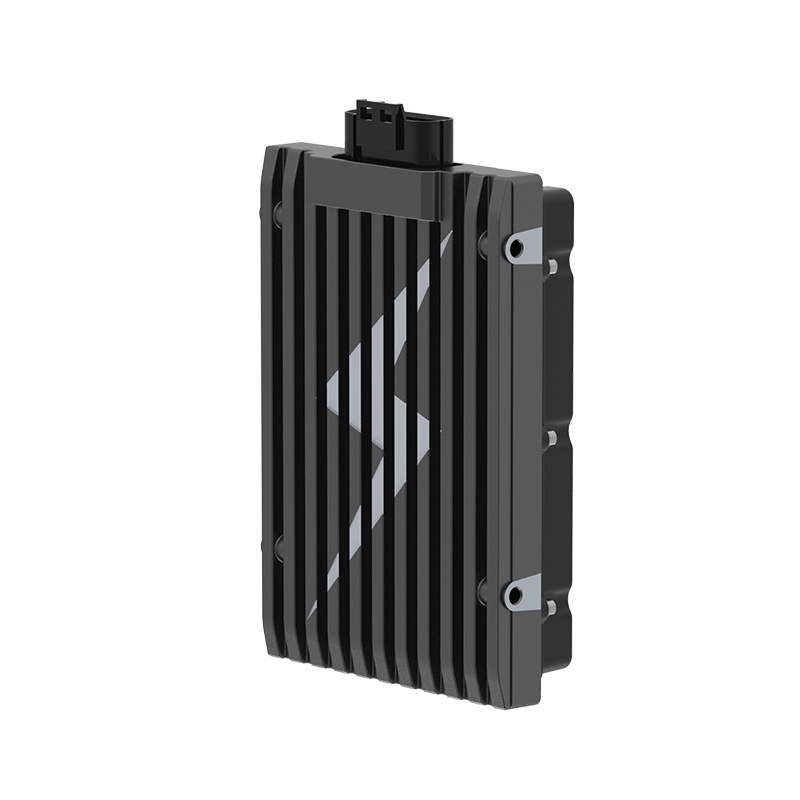
 T sorozatú nagy teljesítményű motorvezérlők beszállítói, gyár APT - T300 T400 T500 T720 T1000 T1400 T1800 Állandó mágneses szinkronmotor-vezérlők gyári, T sorozatú nagy teljesítményű motorvezérlők... Termék megtekintése →
Motorvezérlők gyakorlati értékelési kritériumai
A vezérlők összehasonlításakor nézzen az aktuális csúcsérték mögé. A következő pontok választják el a papíron működő vezérlőt a közúton működő vezérlőtől.
- Ellenőrizze, hogy a firmware melyik algoritmust futtatja valójában. Egyes olcsó vezérlők FOC-ot hirdetnek, de nagy sebességgel hatlépcsősre váltanak, hogy elrejtse a számítási korlátokat.
- Ellenőrizze, hogy a FOC megvalósítás érzékelő nélküli, Hall-alapú vagy kapcsolható-e. Az érzékelő nélküli megoldás csökkenti a vezetékezést, de nagyon alacsony sebességnél nehézségekbe ütközhet nagyfrekvenciás befecskendezés nélkül.
- Kérdezze meg, hogyan hangolt az áramhurok. A különböző fázisinduktivitású motorok eltérő erősítést igényelnek, és az automatikus hangolás órákat takarít meg a felfutás során.
- Tekintse át a túlterhelési viselkedést, beleértve az áramkorlátozást, a hőcsökkentést és a hibaelhárítást. Ezek az adatok döntik el, hogy a jármű biztonságosan megáll-e, vagy elakad a motoros.
- Vegye figyelembe az akusztikus zajt. Ha a termék egy elektromos motorkerékpár vagy egy kézbesítő robot, amely emberek közelében működik, a zaj értékesítési pont. A rendkívül csendes kefe nélküli DC motorvezérlő
 A6 rendkívül csendes kefe nélküli egyenáramú motorvezérlő beszállítók, gyár - Shanghai APT P Az APT az A6 rendkívül csendes kefe nélküli egyenáramú motorvezérlő beszállítója és nagykereskedelmi A6 rendkívül csendes kefe nélküli egyenáramú motorvezérlő gyára Kínában... Termék megtekintése → gyakorlati példája a szinuszos-orientált kialakításnak, amely alacsonyan tartja a kommutációs zajt.
A motorvezérlő algoritmusokat nem szabad csak blokkdiagramból kiválasztani. Először állítsa be járműve munkaciklusát, sebességtartományát, zajköltségét és alacsony sebességű követelményeit, majd hasonlítsa össze a vezérlőket ezekkel a célokkal. A hatfokozatú ventilátor tökéletesen megfelelő, a FOC a megfelelő kiindulási pont a legtöbb vontatási alkalmazáshoz, az érzékelő nélküli megfigyelők pedig költségtakarékos eszközt jelentenek, ha a sebességtartomány megengedi. A legjobb vezérlő az, amelynek algoritmusa, teljesítményfokozata és alkalmazástámogatása megfelel a termék valós működési profiljának.
KÖVETKEZŐ:Nyomatékszabályozás magyarázata: Gyakorlati útmutató a BLDC motorvezérlő kiválasztásához
Érdekel az együttműködés vagy kérdése van?
As Egyedi állésó mágneses szinkronmotor-vezérlők gyártói and Állandó mágneses motorvezérlők beszállítói Kínában, Az állandó mágnes hajtásvezérlésére összpontosítva szinkron motorok, biztosítunk egy biztonságos és elegendő áramforrás utazási járművek villamosítására.
- [email protected]
- +86-170 9191 9800
- 123A szoba, No. 1000 Ziyue Road, Minhang District, Shanghai, Kína
Szerzői jog © Shanghai APT Power Technology Co., Ltd.All rights reserved