Nyomatékszabályozás magyarázata: Gyakorlati útmutató a BLDC motorvezérlő kiválasztásához
Képzeljen el egy elektromos motorkerékpárt egy meredek rámpán tartva, miközben utast szállít. A sebességszabályozó alacsony célsebességet tart, de egy kis gázkar csattanása a szabályozott indítást heves rándulássá változtathatja. Most képzeljen el egy kézbesítő robotot, amely egy kissé túl keskeny ajtónyíláson áthalad. Ha a vezérlő továbbra is teljes árammal nyom, a sebességváltó elnyeli az ütést. Mindkét helyzetet a nyomatékszabályozás oldja meg, az az üzemmód, amely a motor által kiváltott forgási erőt szabályozza, nem pedig a sebességét vagy helyzetét.
Ez a cikk azoknak a mérnököknek és OEM-projektcsapatoknak íródott, akik elektromos motorkerékpárokhoz, robotalvázhoz, elektromos ATV-hez, UTV-hez és külső motorokhoz kefe nélküli motorvezérlőket értékelnek. Elmagyarázzuk, mit jelent valójában a nyomatékszabályozás egy BLDC vagy PMSM hajtásban, hogyan éri el ezt a vezérlő, és mely specifikációk határozzák meg, hogy a nyomaték simának és érzékenynek tűnik-e a valós működésben.
Mit jelent valójában a nyomatékszabályozás
A nyomatékszabályozás a motorhoz szállított áramot úgy szabályozza, hogy a tengely nyomatéka kövesse a motoros, a vezető vagy a mozgásvezérlő parancsát. Nem tartja meg a célsebességet. Nem tartja meg a rotor helyzetét. A motor egyszerűen olyan sebességet produkál, ami az alkalmazott nyomatékból és a tengelyre ható terhelésből adódik.
Egy egyszerű összehasonlítás segít. Amikor tolsz egy kézi kocsit, a karjaid erőt fejtenek ki, és a kocsi olyan sebességgel mozog, amilyen sebességgel ez az erő előidézi a gördülési ellenállás és a lejtő ellen. A karjai nyomatékszabályozást hajtanak végre. Ha ehelyett a kocsi sebességét zárná le, az sebességszabályozás lenne.
| Vezérlési mód | Szabályozott változó | Tipikus parancsforrás | Elsődleges felhasználási esetek |
|---|---|---|---|
| Sebességszabályozás | Motor fordulatszám | Fojtószelep, potenciométer, CAN alapjel | Hajózás, szállítószalagok, ventilátorok, szivattyúk |
| Pozícióvezérlés | Rotorszög | Kódoló visszacsatolás, lépés- vagy irányimpulzusok | Kormányzás, szelepek, robotcsuklók |
| Nyomatékszabályozás | Motoráram, és ezért nyomaték | Analóg bemenet, CAN nyomaték parancs, pedál | Vonóerő, feszítés, erőkorlátos mozgás |
A nyomatékszabályozás egyben védelmi funkció is. A 15 Nm-nél nem nagyobb nyomaték leadására programozott vezérlő egyszerűen nem ad ki 20 Nm-t, még akkor sem, ha a vezető kéri. A kerék megcsúszása laza kavicson, eltömődött hajtómű vagy részben beszorult csapágy már nem jelentik közvetlenül a hajtáslánc igénybevételét. Ez az oka annak, hogy a nyomatékkorlátozást gyakran használják biztonsági funkcióként a mozgási rendszerekben.
Hogyan biztosít szabályozott nyomatékot egy kefe nélküli vezérlő?
Kefe nélküli egyenáramú motorban vagy állandó mágneses szinkronmotorban a nyomaték arányos az armatúra áramával a kvadratúra tengelyében. A nyomatékszabályozás tehát áramszabályozás. Egy jól megtervezett vezérlő méri a fázisáramokat, összehasonlítja a nyomatékot előállító komponenst a nyomatékparancshoz, és beállítja az inverter kapcsolási mintáját a hiba csökkentése érdekében. Ez a belső áramhurok az, ahol a nyomatékszabályozás ténylegesen él.
Mező-orientált vezérlés és az áramhurok
A mezőorientált vezérlés, amelyet általában FOC-nak neveznek, a mért háromfázisú áramokat két komponenssé alakítja át egy forgó referenciakeretben: egy mágnesező komponensre a d tengelyen és egy nyomatékot termelő komponensre a q tengelyen. A vezérlő utasítja a q tengely áramát, hogy megfeleljen a kért nyomatéknak, és a d tengely áramát nulla közelében tartja a felületre szerelt PMSM esetén. Ennek az áramhuroknak a sávszélessége határozza meg, hogy milyen gyorsan történnek nyomatékkorrekciók. A 10-20 kHz-en frissített hurok néhány ezredmásodperc alatt reagál a terhelés változásaira, ami a különbség a stabil kúszás és az alacsony sebességű akadozó mozgás között. A FOC központi ok Az állandó mágneses szinkronmotor-technológia folyamatosan javul vontatási alkalmazásokhoz: ugyanaz a hardver simább nyomatékot, nagyobb hatékonyságot és regeneratív fékezést biztosít a szoftverváltoztatások révén.
Érzékelő visszacsatolás és érzékelő nélküli működés
A nyomatékszabályozás minősége nagymértékben függ a forgórész helyzetének visszajelzésétől. A Hall szenzorok durva, 60 fokos felbontást biztosítanak, ami elég a trapézkommutációhoz, de nem sima nyomatékhoz alacsony fordulatszámon. A kódolók és a rezolverek folyamatos forgórészszöget biztosítanak, így a FOC még álló helyzet közelében is precíz nyomatékot tarthat fenn. Az érzékelő nélküli algoritmusok a forgórész helyzetét a hátsó EMF-ből becsülik meg, ami csökkenti az érzékelő költségeit, de nem tudja fenntartani a teljes nyomatékot nulla fordulatszámon, ahol nincs hátsó EMF. Sok sorozatgyártású hajtás hibrid stratégiát alkalmaz: érzékelő alapú indítás és érzékelő nélküli futás néhány száz fordulat/perc felett.
Ugyanilyen fontos a fázisáram érzékelése. Az alacsony oldali sönt ellenállások olcsók, de zajérzékenyek; Az integrált fázisérzékelők drágábbak és tisztább mérést biztosítanak alacsony áramerősség mellett. Az áramjel mintavételezési frekvenciája és szűrése beállítja a tengelyen látható gyakorlati nyomaték hullámzást, ezért a nyomatékadatokat egy adatlapon kell leolvasni a vezérlőben használt érzékelő architektúrával.
Miért fontos a nyomatékszabályozás valós alkalmazásokban?
A nyomatékszabályozás megváltoztatja a mérhető viselkedést az elektromos mobilitás és a robotika minden fő alkalmazási kategóriájában.
- Elektromos motorkerékpárok. Ellenőrzött indítás lejtőn, kerékcsúszás megelőzése nedves aszfalton és regeneratív fékezés, amely negatív nyomatékot alkalmaz egy sima rámpán. Nyomatékkorlátozás nélkül a motor hevesen bekapcsolódhat, amikor a motoros elforgatja a gázkart.
- Robot alváz. A nyomatékkorlátozó védi a fogaskerekeket és a motorokat ütközések során. Amikor egy autonóm mobil robot váratlan akadályba ütközik, a vezérlő leállítja az áramot, ahelyett, hogy teljes erővel táplálná a hajtásláncot.
- Elektromos ATV-k és UTV-k. A kis sebességű kúszás egyenetlen terepen precíz, alacsony nyomatékú teljesítményt igényel. A sebességvezérelt rendszer hajlamos túllépni, amikor a kerekek elveszítik és visszanyerik a tapadást.
- Elektromos külmotorok. Az árammal és széllel szembeni állandó tolóerő megköveteli, hogy a vezérlő gyorsabban reagáljon a terhelés változásaira, mint a sebességhurok.
A motorhajtású termékek több forgatókönyvű adaptációja pontosan ezt az igényt tükrözi: egy vezérlőplatformnak a nyomatékparancsok széles skáláját kell kezelnie, a kis robotkerekektől a nagy ATV hajtásláncokig.
A nyomaték minőségét meghatározó főbb specifikációk
Nyomatékérzékeny alkalmazásokhoz való vezérlő beszerzésekor a folyamatos névleges áramerősség és a csúcsáram csak a kiindulási pont. A következő specifikációk túlméretezett hatással vannak a nyomaték viselkedésére.
- Az aktuális hurok frissítési sebessége. A magasabb frissítési sebesség, jellemzően 10-20 kHz, lerövidíti a nyomatékparancs-változtatás és a tengely tényleges nyomatékváltozása közötti késleltetést.
- PWM frekvencia. A magasabb kapcsolási frekvencia csökkenti az áram hullámzását és a hallható zajt, de növeli a kapcsolási veszteségeket. A csendes működést célzó vezérlők olyan frekvenciát választanak, amely mindkettőt egyensúlyba hozza.
- Jelenlegi érzékelési felbontás és zaj. A smallest measurable current step sets the smallest torque step. A noisy sensing circuit produces torque chatter at low load.
- Nyomaték hullámzás. Az alacsony nyomaték hullámzása egyenletesen tartja a forgást alacsony fordulatszámon, ami fontos a robotcsuklók és a légcsavarok számára.
- Túlterhelési képesség. A dombon való indulás és az akadálykezelés átmeneti nyomatékcsúcsai általában meghaladják a folyamatos névleges értéket. Ellenőrizze a túlterhelési görbét a valós munkaciklussal.
- Armal behaviour. A tartós nyomatékot a szabályozó termikus kialakítása határozza meg. A korán fojtó vezérlő hangtalanul csökkenti a rendelkezésre álló nyomatékot hosszabb működés során.
Az alkatrészek minősége a számokon túl számít. A nyomatékvezérelt hajtás másodpercenként több százszor kapcsolja át a fázisáramot, és a csatlakozókban vagy forrasztási kötésekben fellépő szaggatott ellenállás árammérési zajként jelenik meg, amely nyomatékcsörgéssé válik. Ez az oka annak, hogy a hardver anyagi minősége jogos mérnöki specifikáció, nem csak marketing állítás.
A prototípus tesztelése során érdemes a tényleges motorral is ellenőrizni az adatlap nyomaték hullámzását. A gyártók ellenőrzött körülmények között mérik a nyomaték hullámzását, amely nem feltétlenül egyezik a gyártási kerettel, egy adott tekercs induktivitásával vagy a projekt által használni kívánt PWM frekvenciával. Egy rövid próbapadi teszt, amely több fordulatszám-ponton rögzíti a nyomatékot, feltárja a legtöbb olyan problémát, amelyek később helyszíni panaszokká válnak.
A vezérlő összehangolása a motorral és a munkaciklussal
A nyomatékszabályozás teljesítménye a rendszer tulajdonsága, nem pedig a vezérlő tulajdonsága önmagában. Az áramhurok a motor tekercselési induktivitására és ellenállására van hangolva. Csatlakoztassa ugyanazt a vezérlőt egy különböző paraméterű motorhoz, és a nyomatékválasz oszcillálóvá vagy lassúvá válhat. Ez az oka annak, hogy a vezérlő és a motor párosítása a rendszertervezés részeként fontosabb, mint bármelyik összetevő kiválasztása egyedül.
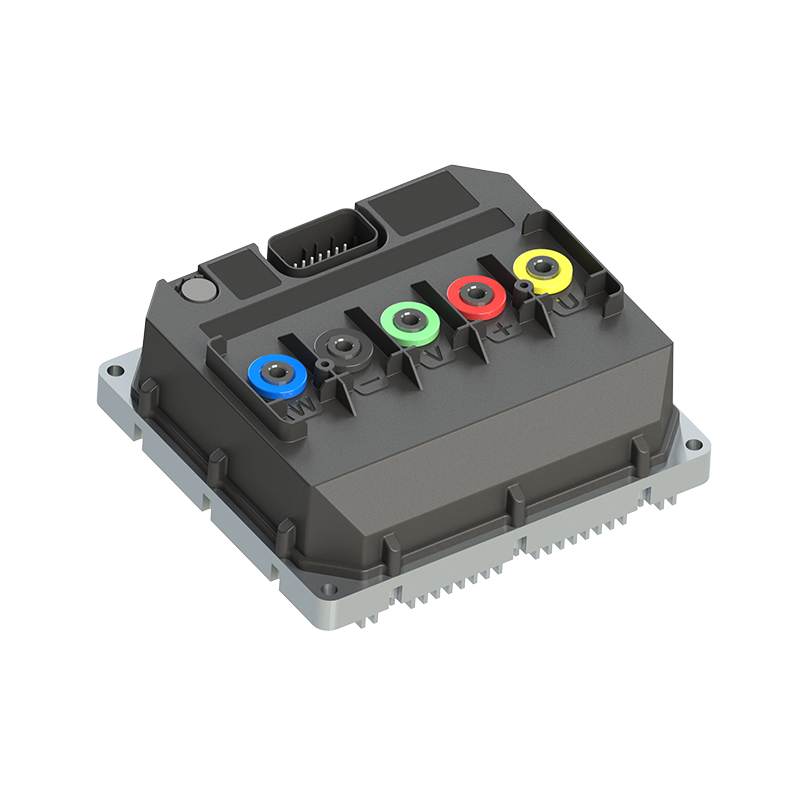
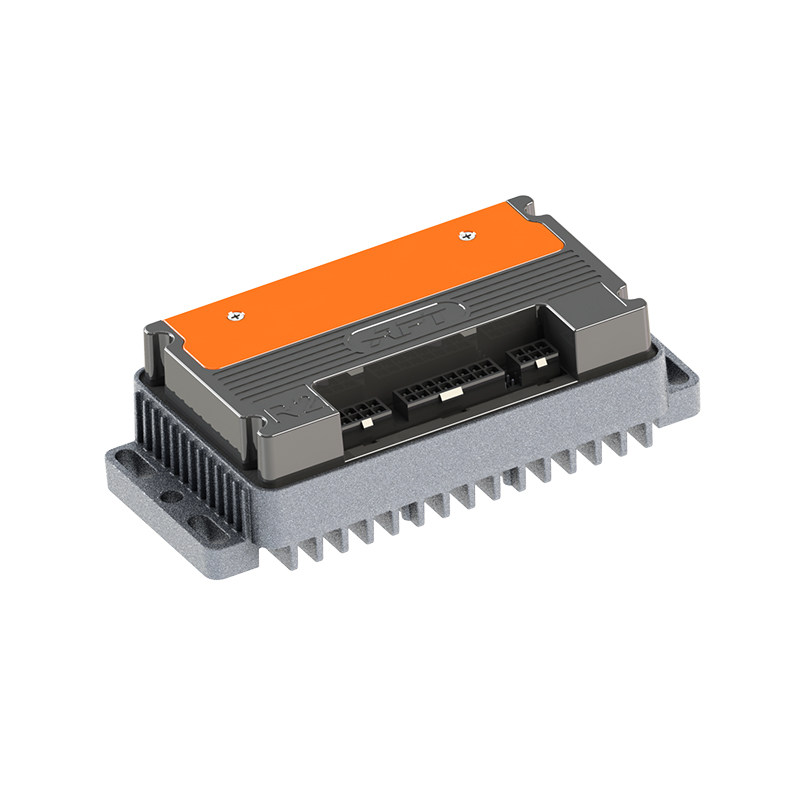
A gyors nyomatékválaszt igénylő alkalmazásokhoz a R5-2215 gyors reagálású kefe nélküli DC motorvezérlő Úgy tervezték, hogy minimalizálja a késleltetést a nyomatékparancs és a mechanikus tengelynyomaték között. A hatékonyságra érzékeny platformokhoz, például a városi elektromos motorkerékpárokhoz a A4-2313 nagy hatásfokú kefe nélküli egyenáramú motorvezérlő pontosan tartja a nyomatékot, miközben csökkenti az elektromos veszteségeket. Nagyfeszültségű, nagy teljesítményű, dinamikus nyomatékigényű architektúrákhoz a T-sorozatú nagy teljesítményű motorvezérlő lefedi azt a szélesebb kört, amelyet az ATV-k, UTV-k és a nagyobb robotplatformok általában igényelnek.
 T sorozatú nagy teljesítményű motorvezérlők beszállítói, gyár APT - T300 T400 T500 T720 T1000 T1400 T1800 Állandó mágneses szinkronmotor-vezérlők gyári, T sorozatú nagy teljesítményű motorvezérlők... Termék megtekintése →
 A4 Nagy hatékonyságú kefe nélküli egyenáramú motorvezérlő beszállítók, gyár - Shanghai A Az APT A4 nagy hatékonyságú kefe nélküli egyenáramú motorvezérlő beszállítói és nagykereskedelmi A4 nagy hatékonyságú kefe nélküli egyenáramú motorvezérlő gyár... Termék megtekintése →
 R5 Gyors reagálás Kefe nélküli egyenáramú motorvezérlő beszállítók, gyár - Shanghai APT Az APT az R5 gyors reagálású kefe nélküli egyenáramú motorvezérlő beszállítói és nagykereskedelmi R5 gyors reagálású kefe nélküli egyenáramú motorvezérlő gyára C... Termék megtekintése →
A szoftver itt központi szerepet játszik. A nyomaték rámpa alakítása, az áramhurok hangolása és a hibaviselkedés a firmware-ben van konfigurálva, így ugyanaz a hardver hangolható teherszállító e-bike-hoz, tolószékhez vagy tengeri meghajtóhoz. A nyomatékkezelés szoftverré váltása egy részletes cikk egyik témája a szoftver szerepe a modern motorvezérlőkben .
Következtetés
A nyomatékszabályozás nem egyetlen komponens vagy algoritmus. Ez végigfut az áramérzékelő láncon, a forgórész helyzetének visszajelzésén, az áramhurok firmware-én, az inverter fokozatán és a fizikai csatlakozó minőségén. Az elektromos járműveket és mobil gépeket gyártó eredeti gyártók számára a nyomaték zökkenőmentes szabályozásának képessége határozza meg, hogy a termék kiszámíthatónak és kifinomultnak érzi-e magát valós terhelés mellett. Az áramhurok sávszélességének, a nyomaték hullámzásának, a túlterhelési viselkedésnek és a szoftver konfigurálhatóságának a vezérlőkiválasztási szakaszban történő értékelése a legközvetlenebb módja annak, hogy elkerüljük a vezethetőség újratervezését a projekt későbbi szakaszában.
KÖVETKEZŐ:A hátsó elektromotoros erő magyarázata: Hogyan alakítja vissza az EMF a motorvezérlő tervezését
Érdekel az együttműködés vagy kérdése van?
As Egyedi állésó mágneses szinkronmotor-vezérlők gyártói and Állandó mágneses motorvezérlők beszállítói Kínában, Az állandó mágnes hajtásvezérlésére összpontosítva szinkron motorok, biztosítunk egy biztonságos és elegendő áramforrás utazási járművek villamosítására.
- [email protected]
- +86-170 9191 9800
- 123A szoba, No. 1000 Ziyue Road, Minhang District, Shanghai, Kína
Szerzői jog © Shanghai APT Power Technology Co., Ltd.All rights reserved